





























































Terug naar de catalogus
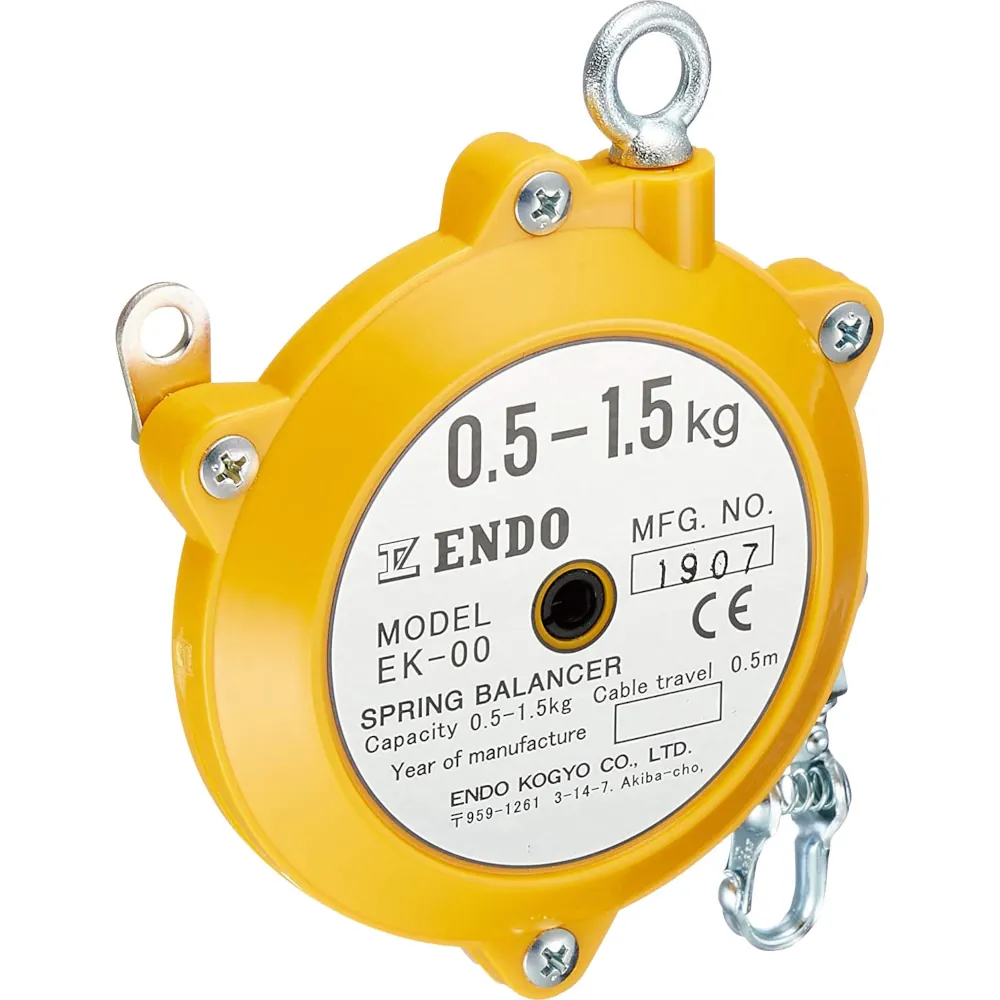
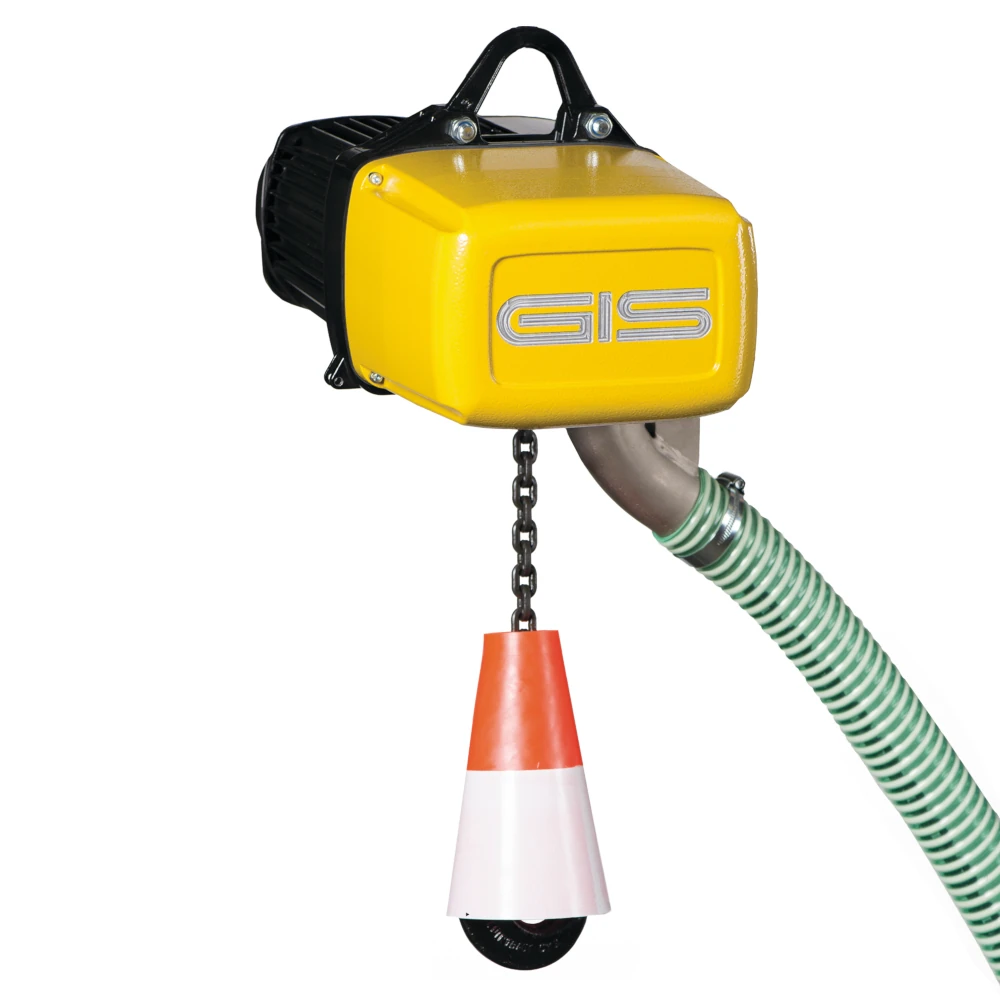
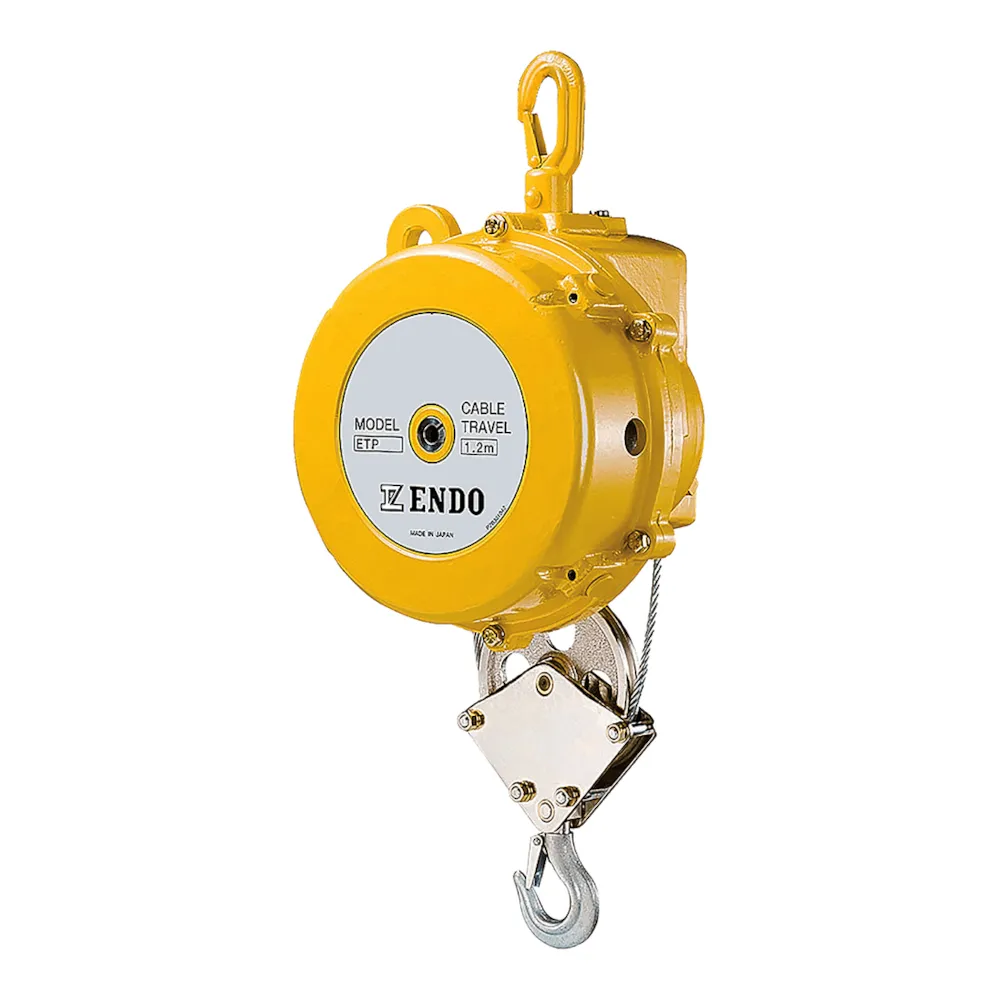
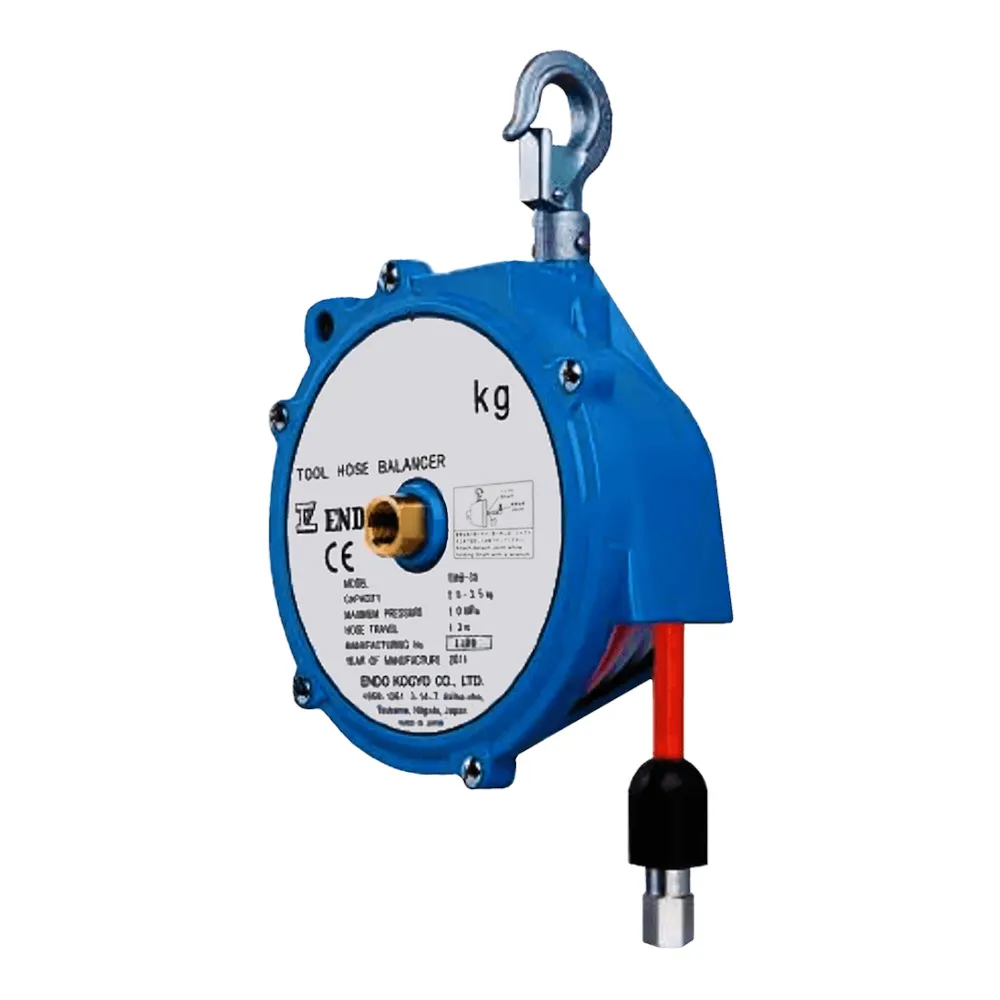
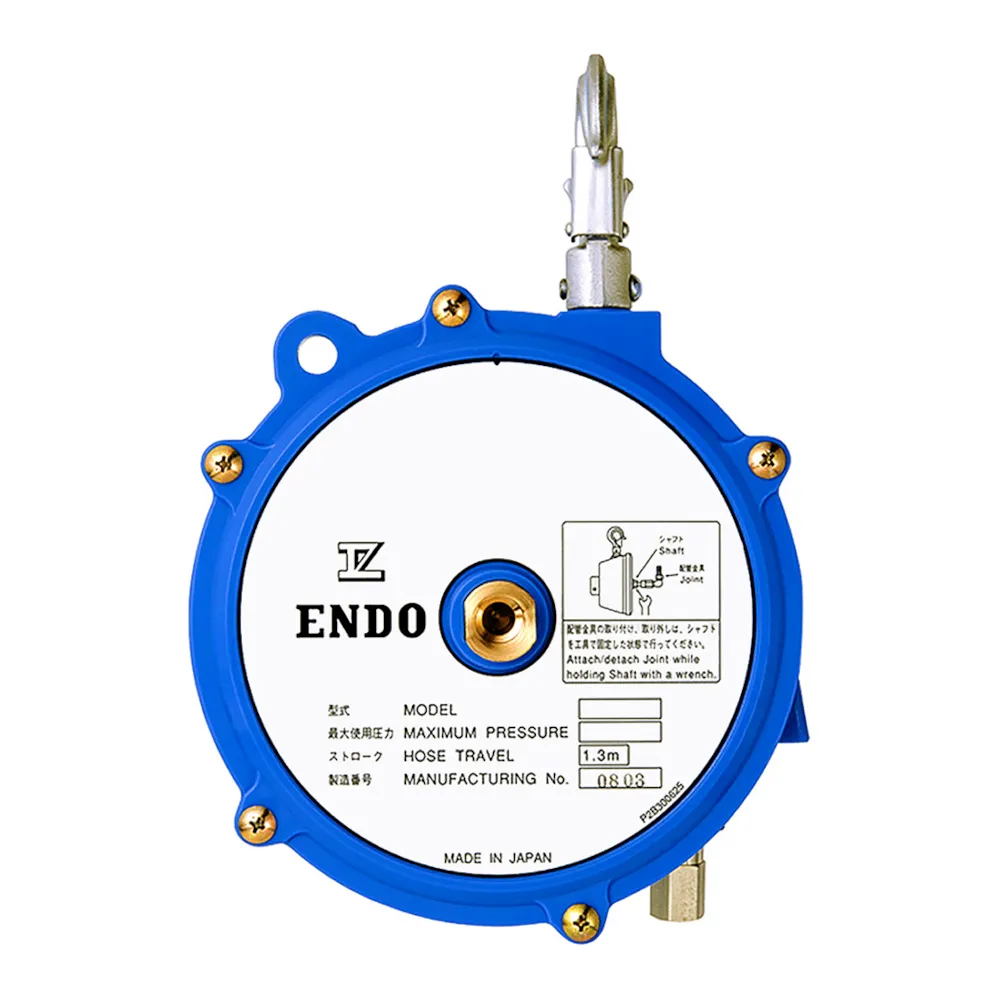
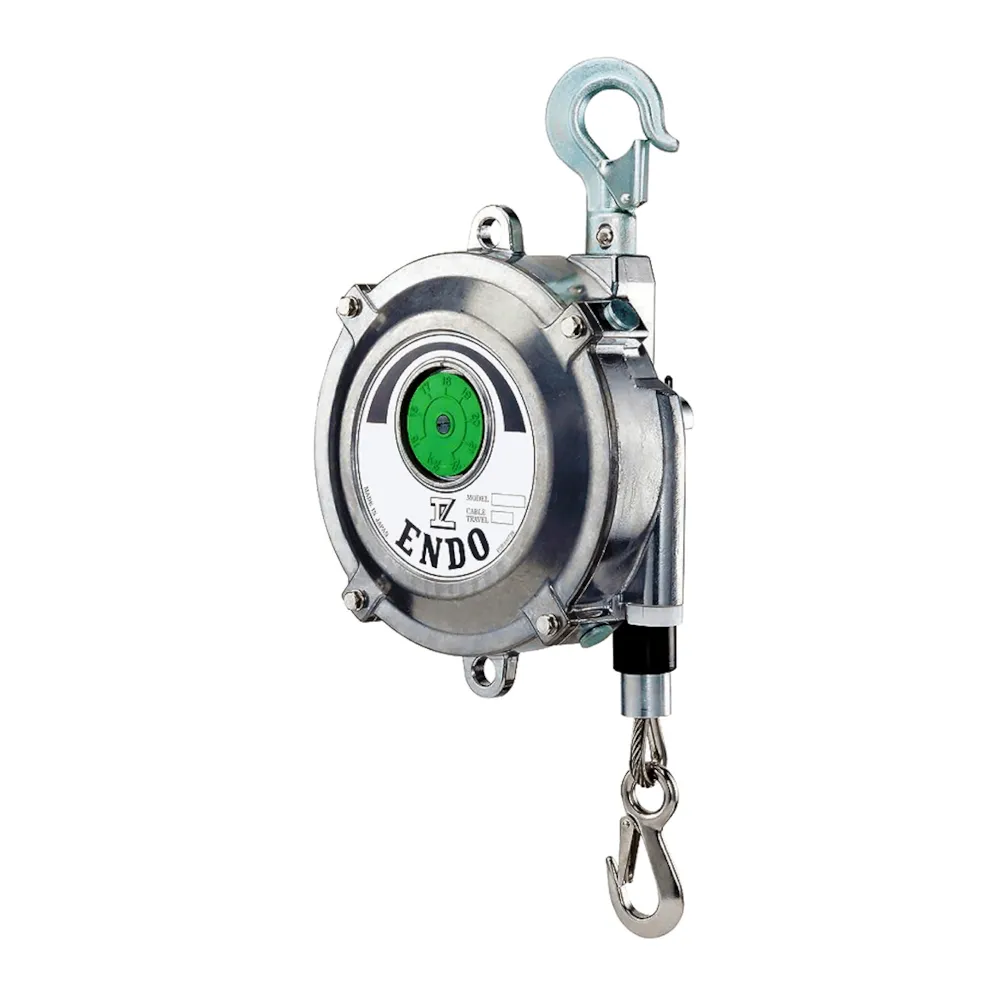
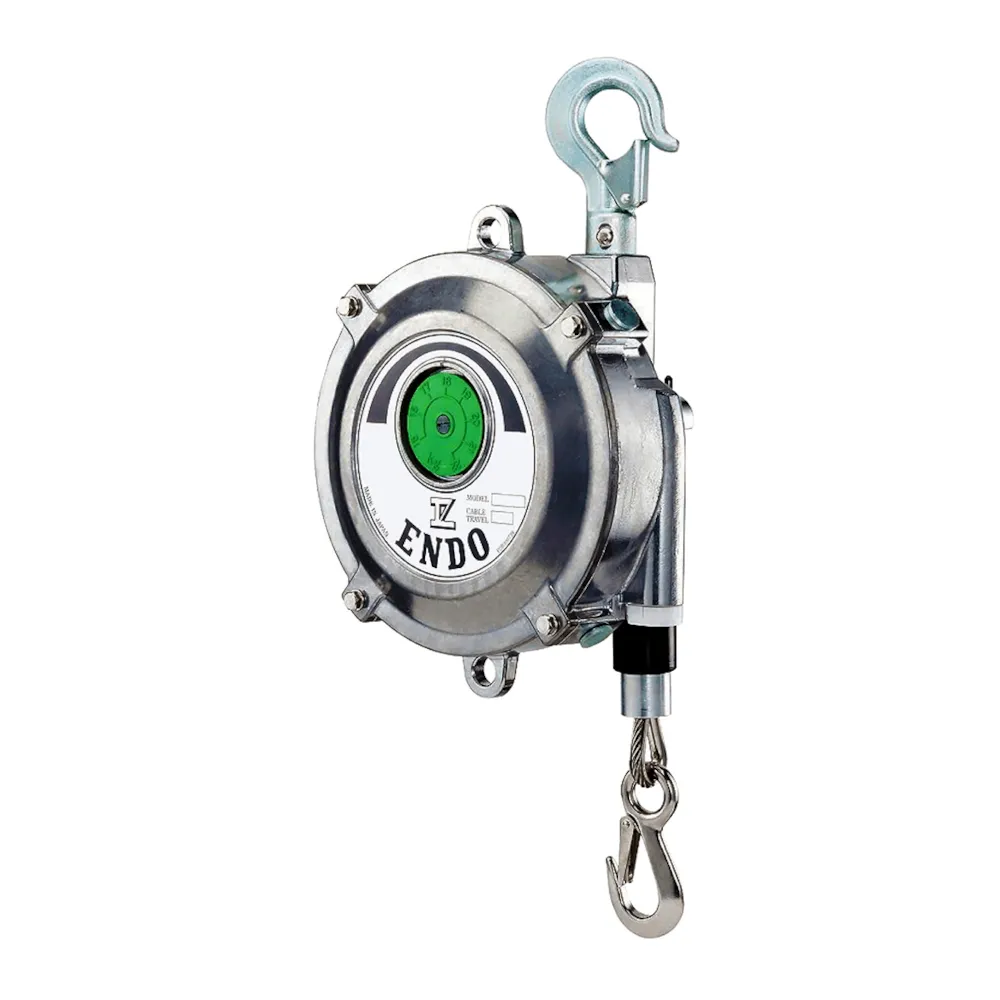
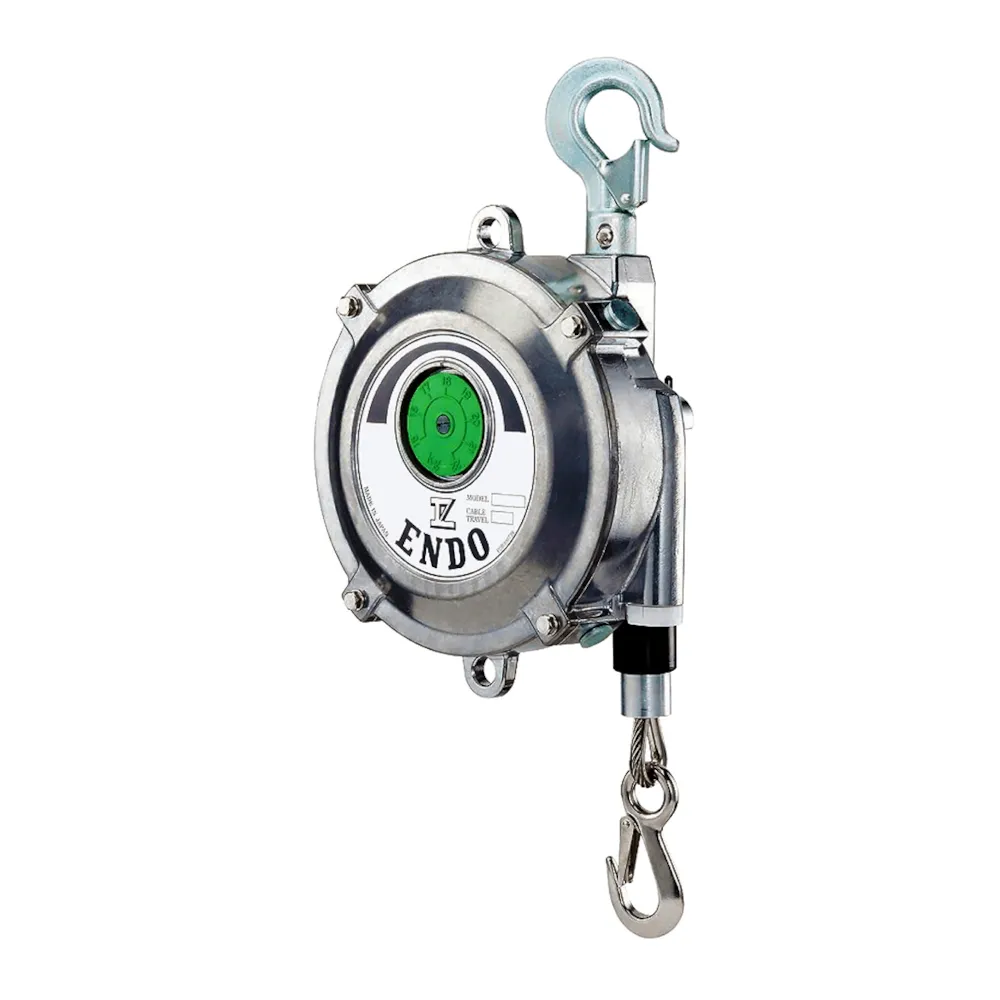
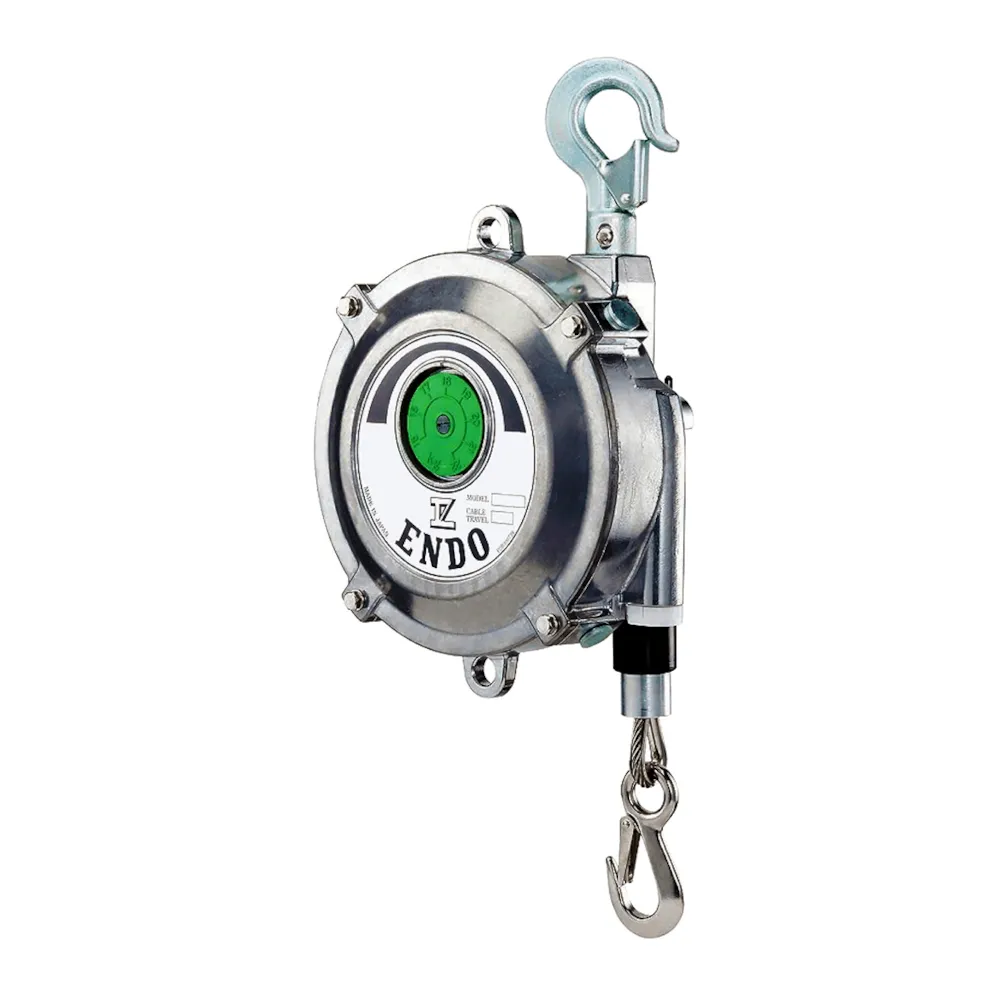
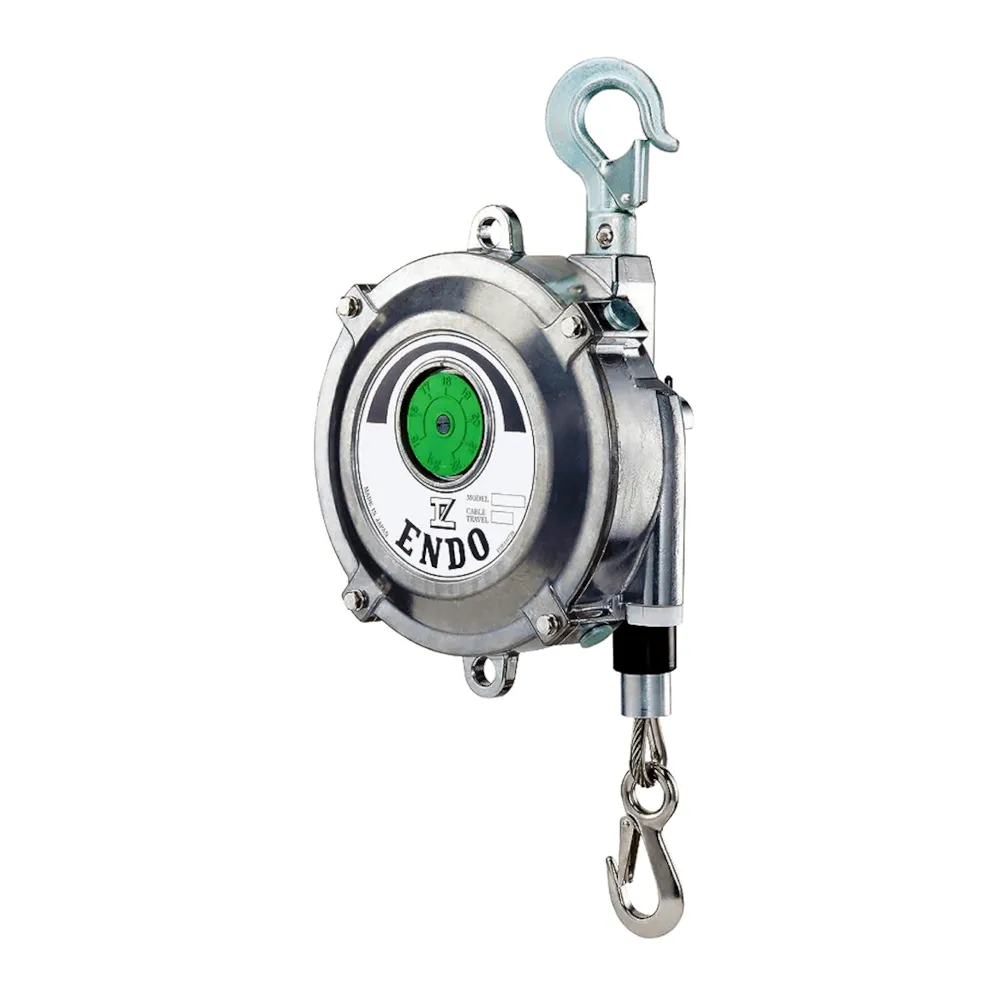
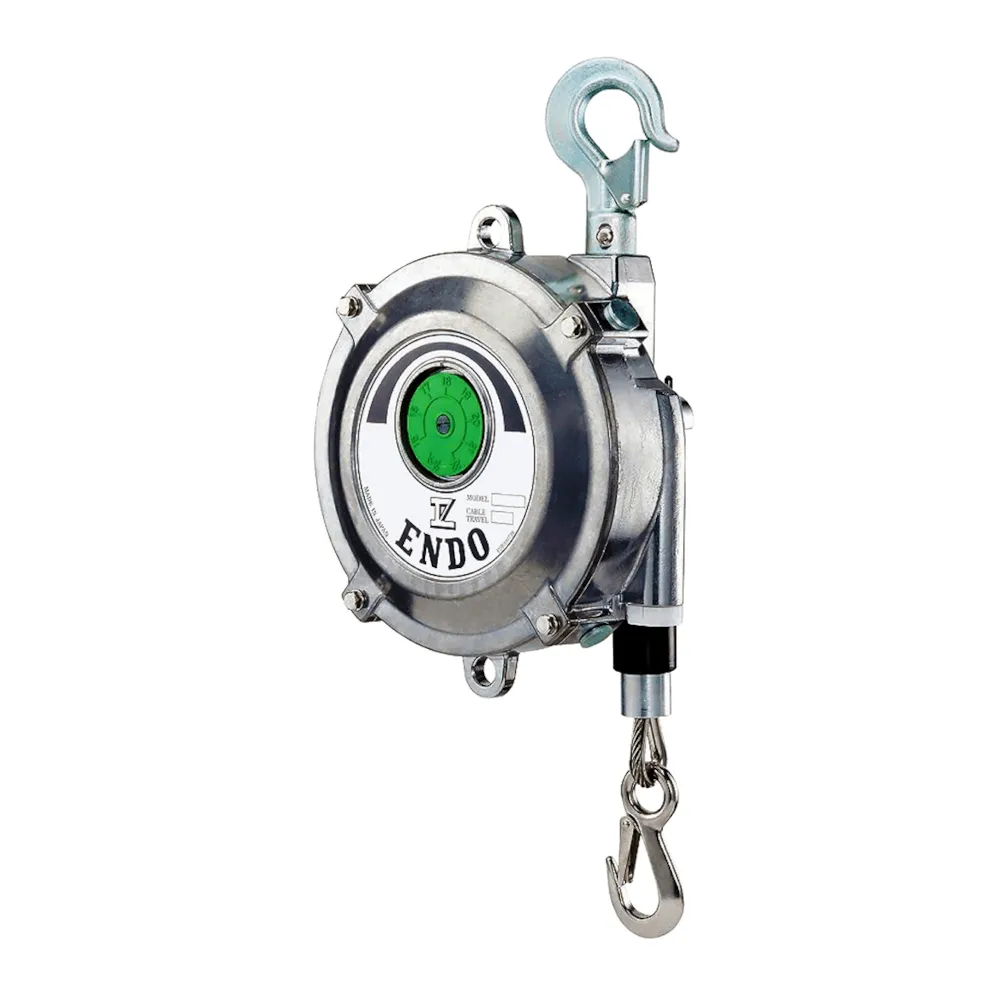
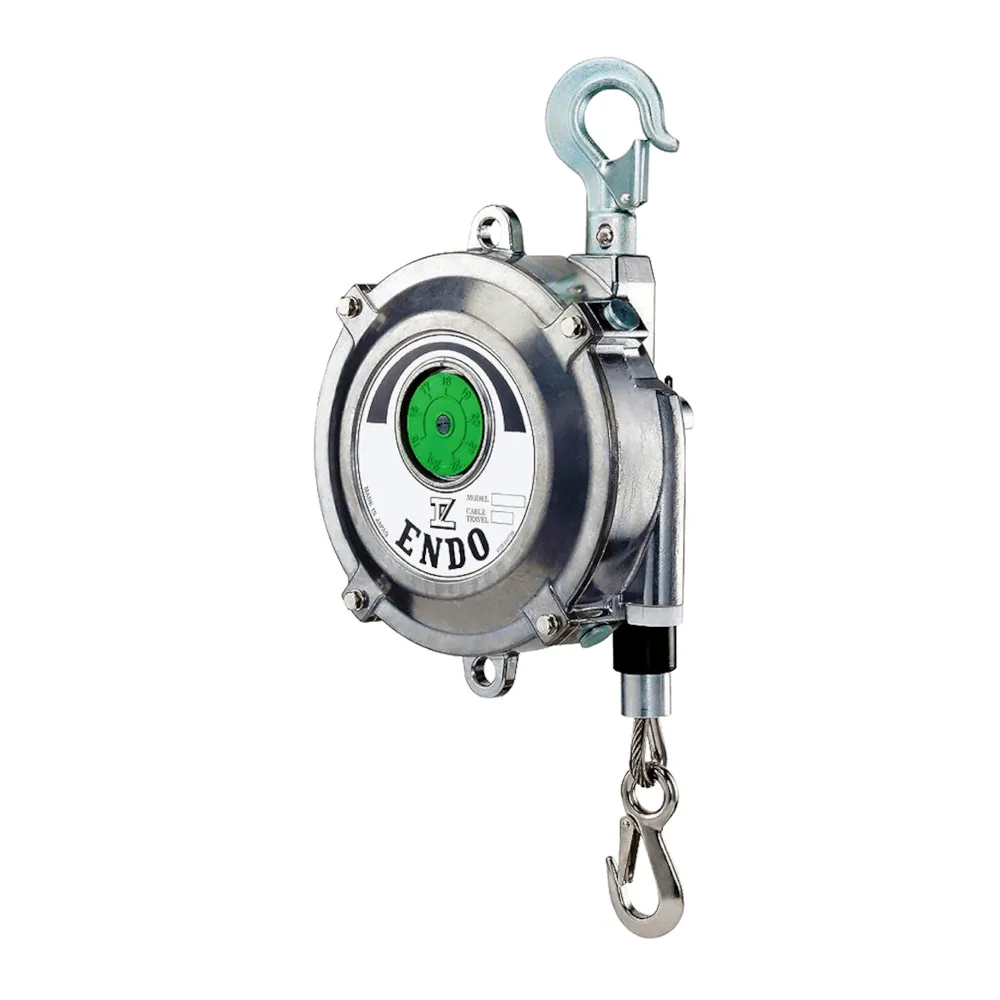
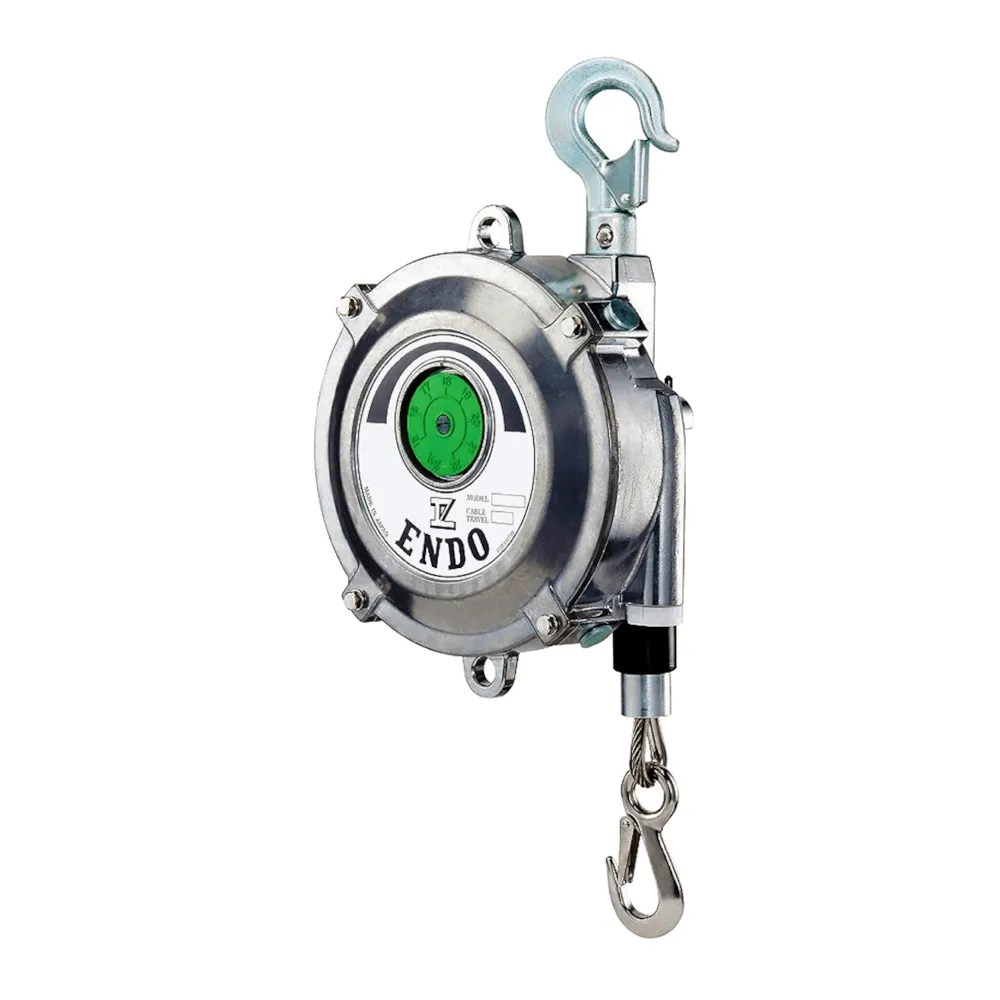
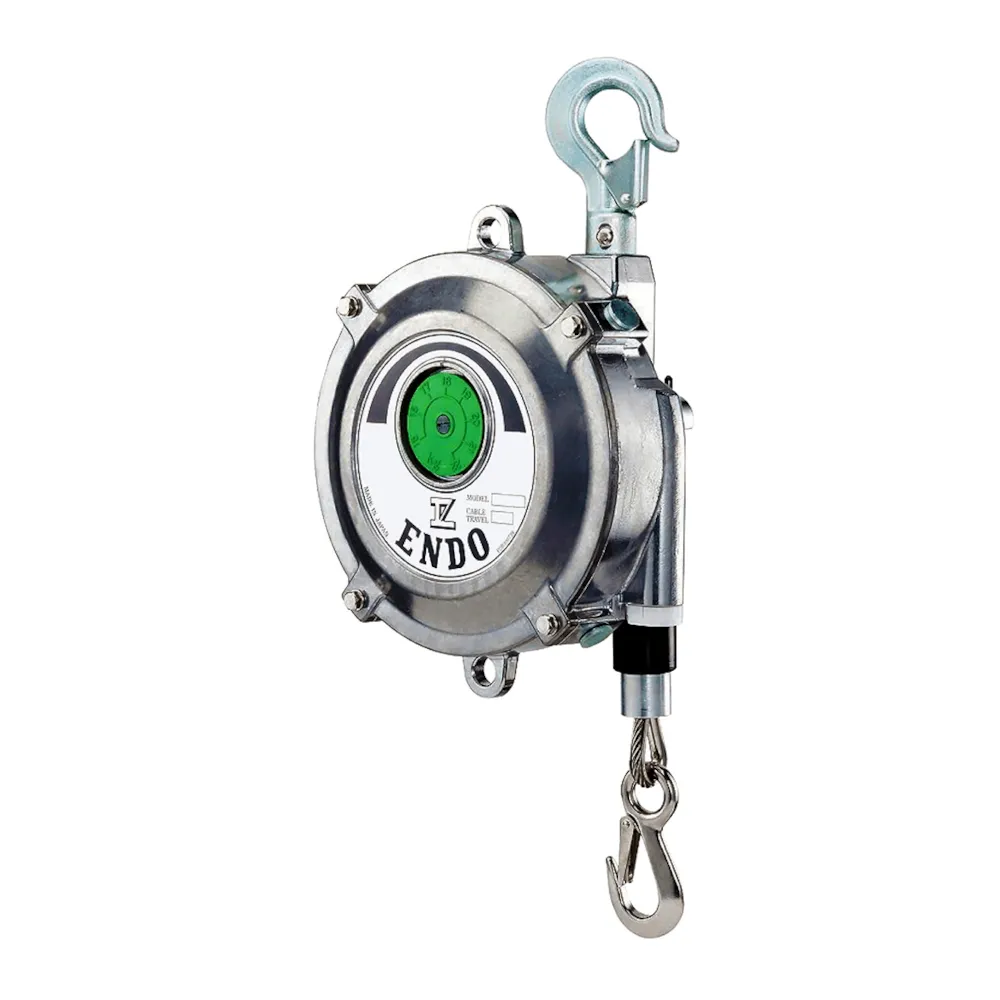
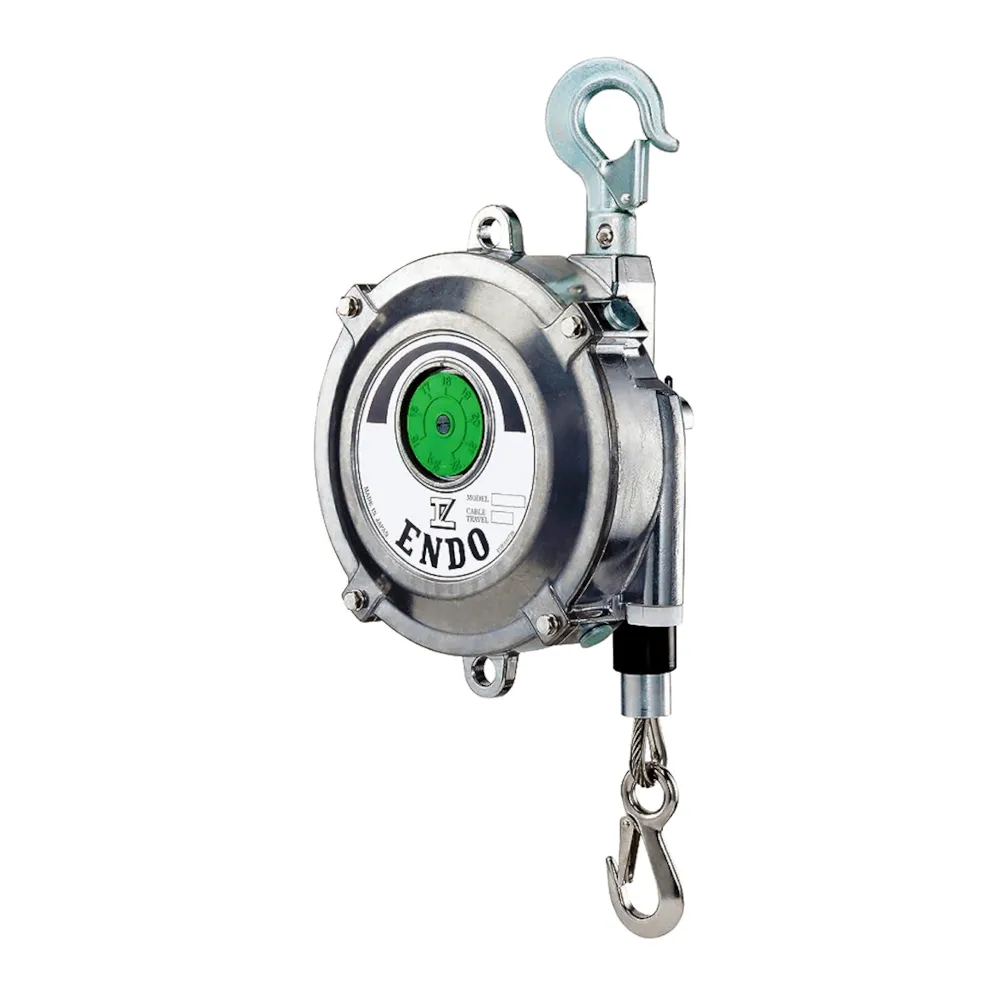
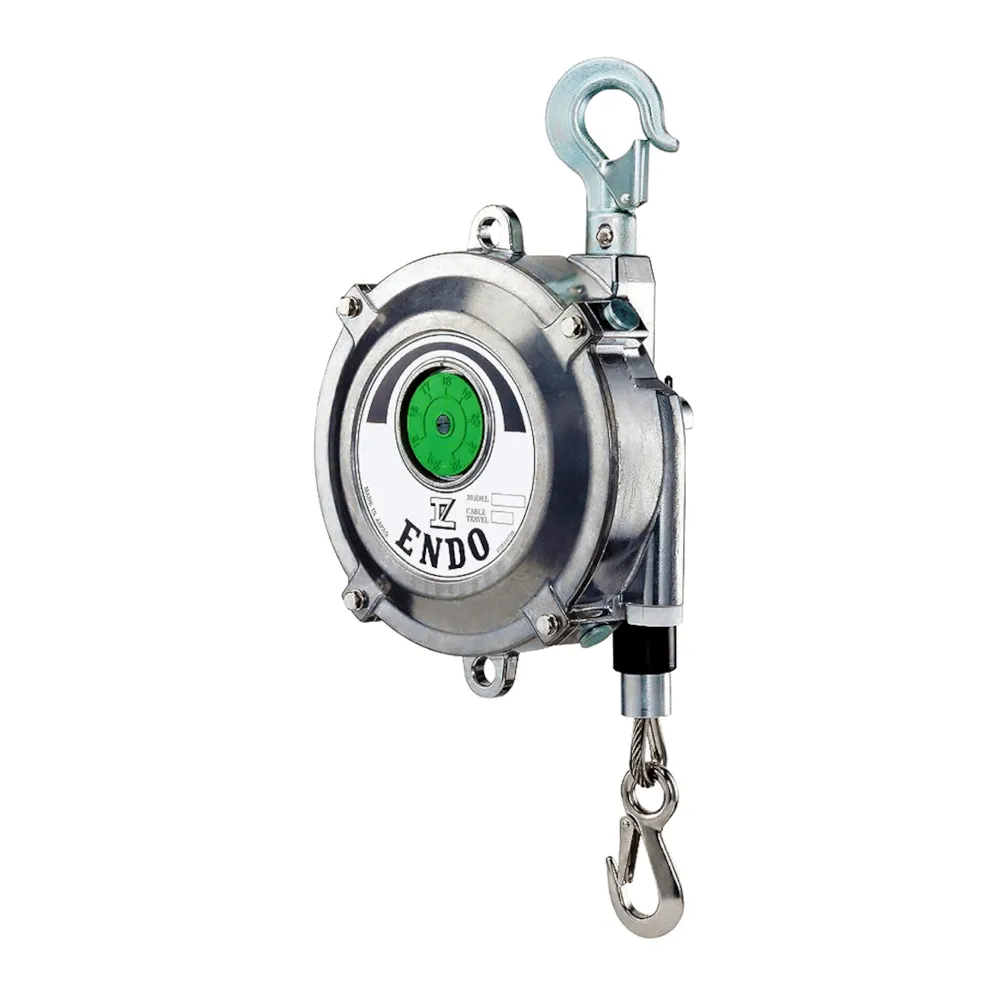
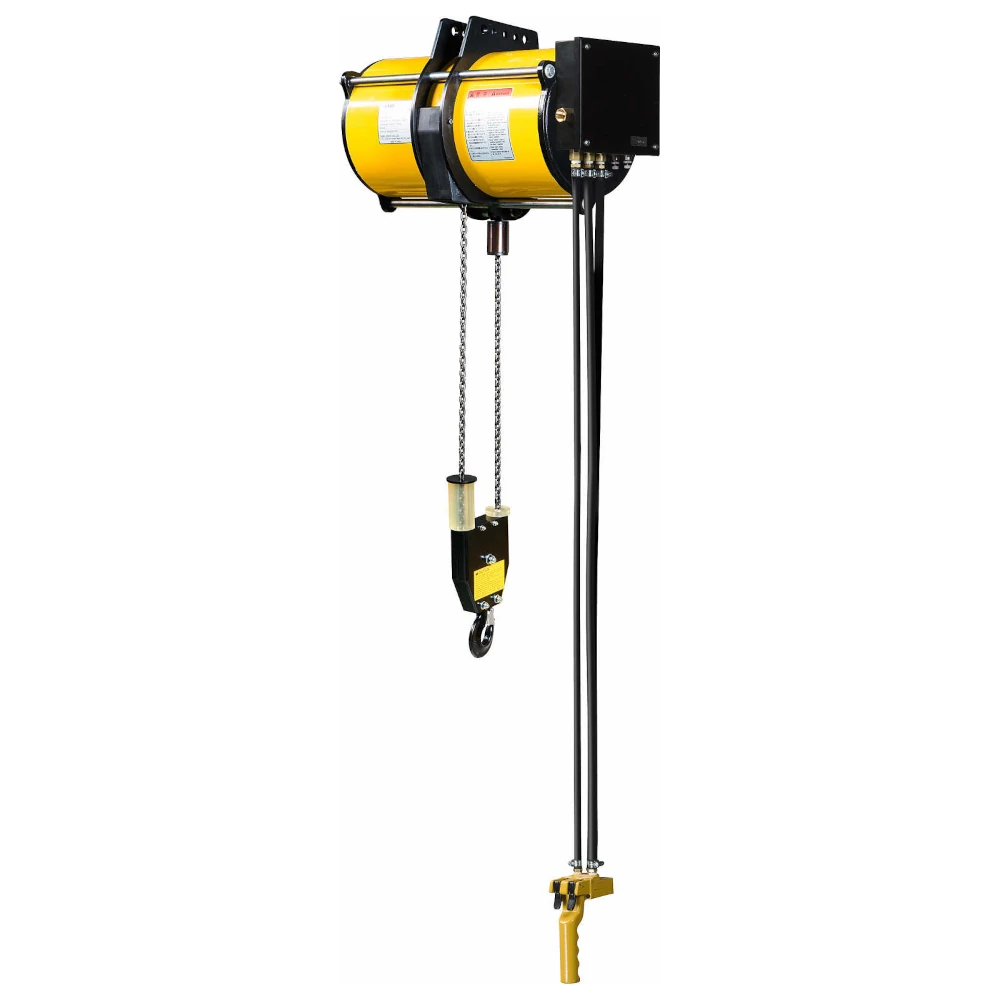
ENDO Position Balancer (PB-serie) gemotoriseerde gereedschapsbalancer
Prijs
Op aanvraag
Beschikbaar — wordt binnen 5–7 werkdagen verzonden
Schatting van de verzendkosten
Dit product
—
Gewicht
—
Verpakking
—
Uw winkelwagen
—
Selecteer het land van levering voor een directe schatting van de vrachtkosten.
Categorieën:
ENDO elektrische balancers
Volumekorting — bespaar tot 12%
De korting wordt automatisch berekend over het subtotaal van de winkelwagen.
| Aantal | Korting |
|---|---|
| 1 unit | — |
| 2 | −3% |
| 3–4 | −5% |
| 5–9 | −8% |
| 10+ | −12% |
+3% bundelactie wanneer deze bestelling artikelen uit ten minste twee productcategorieën combineert (bijv. een takel + een zwenkkraan). In combinatie met volumekorting kan de totale besparing oplopen tot 15%.
Een offerte op maat nodig?
Stuur ons uw wensen via het offerteformulier — dit product wordt vooraf ingevuld en u kunt meerdere artikelen aan één aanvraag toevoegen.
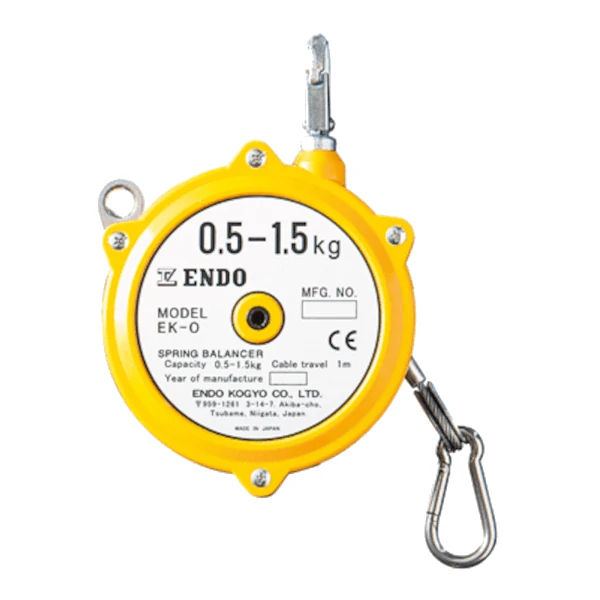
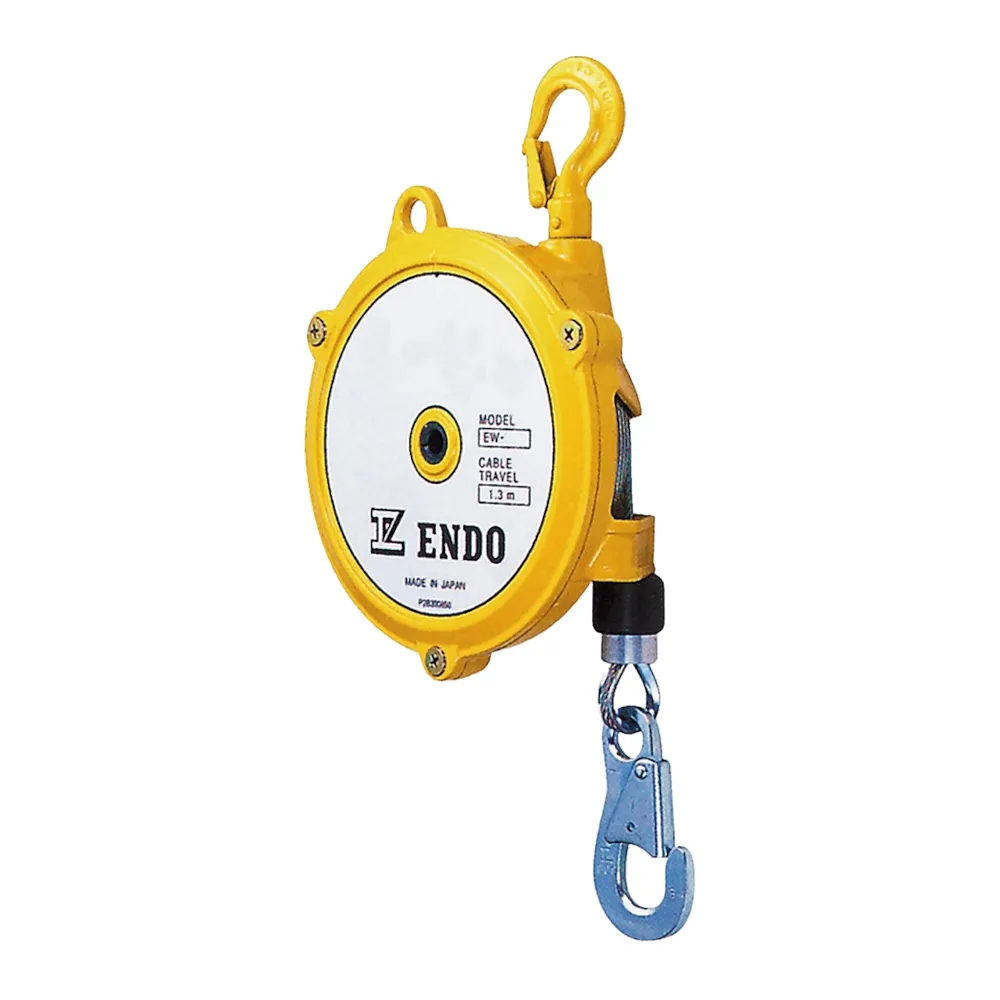
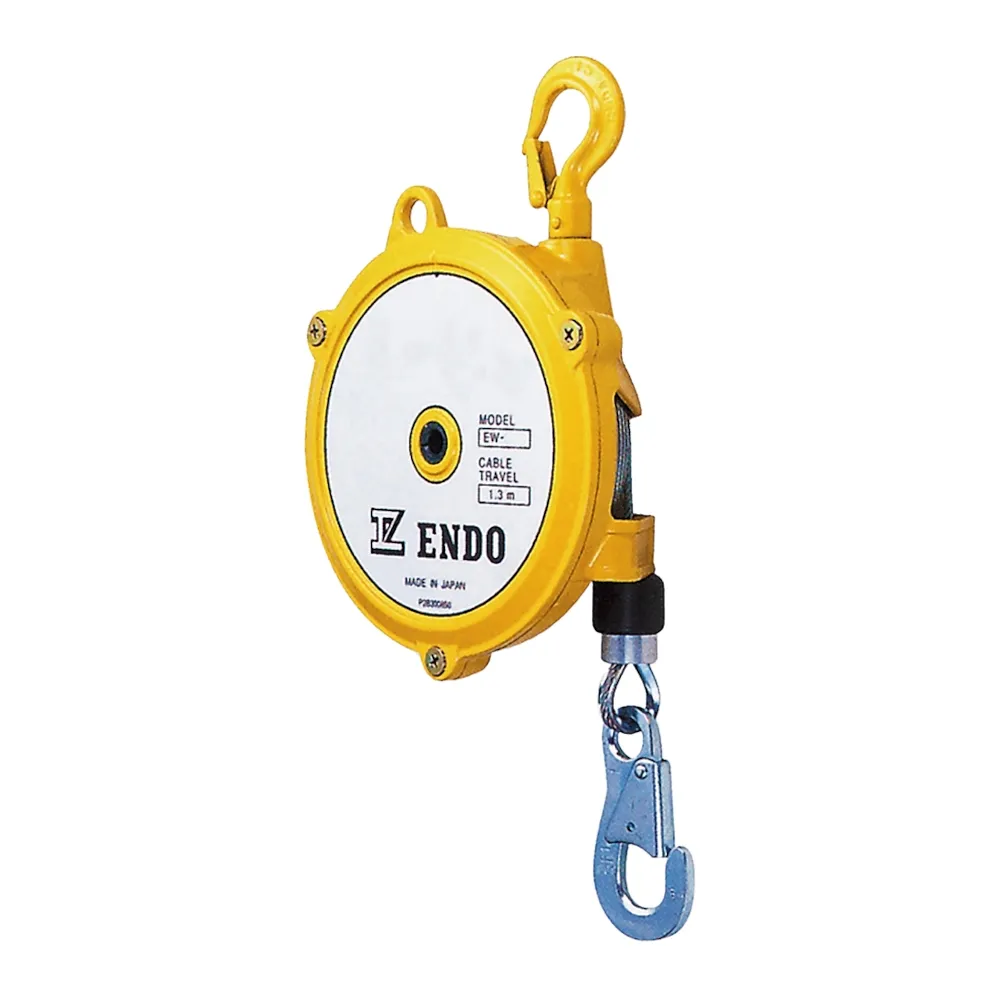
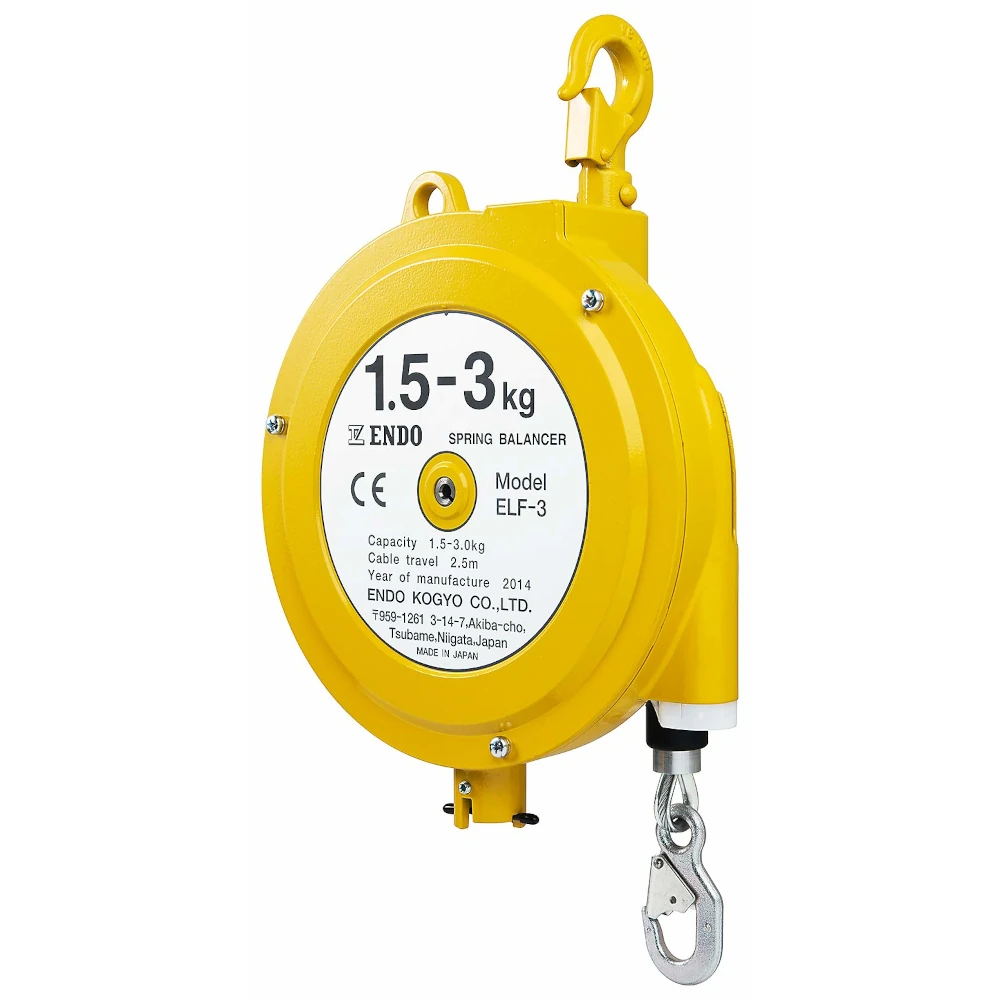
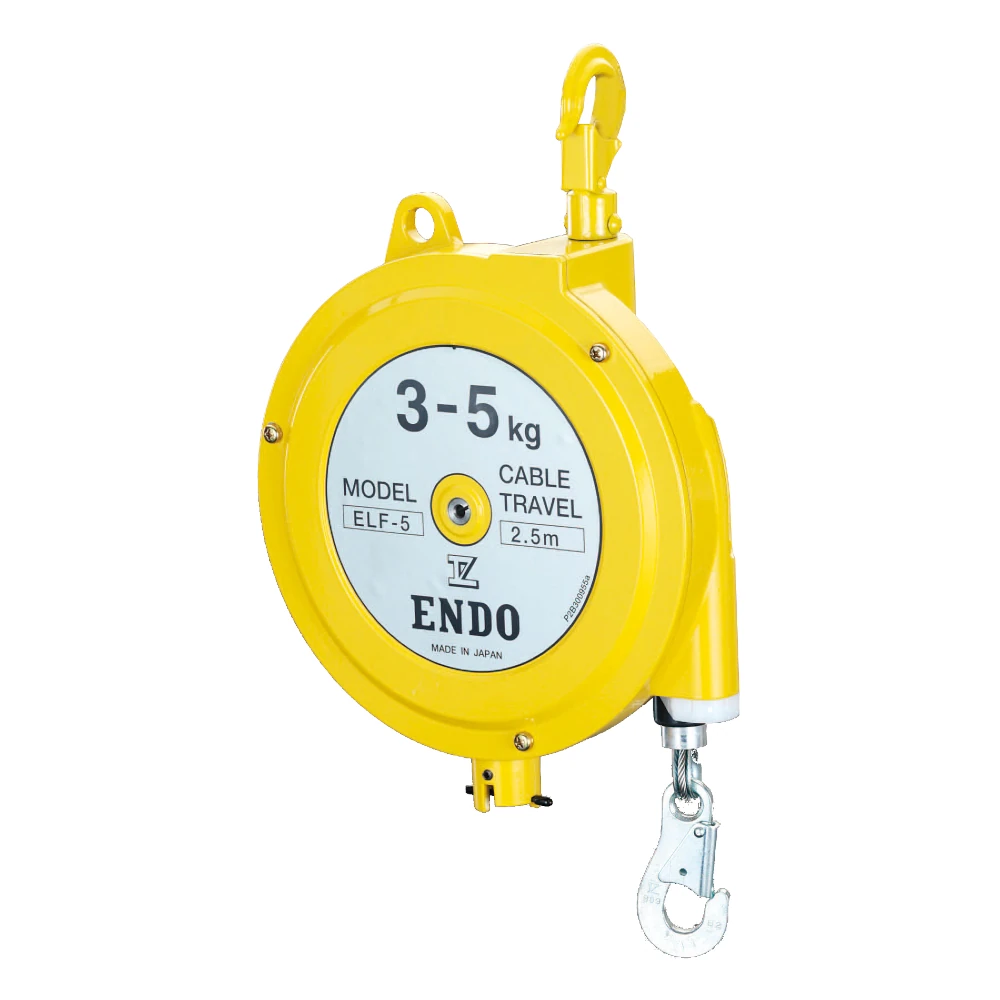
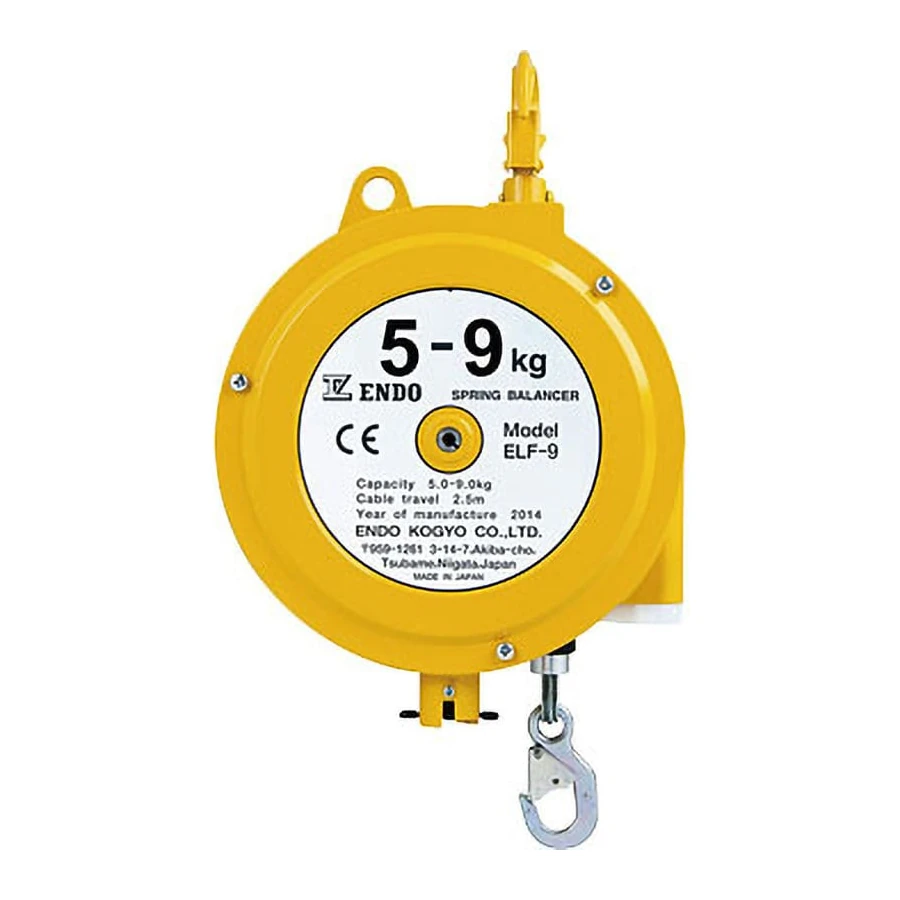
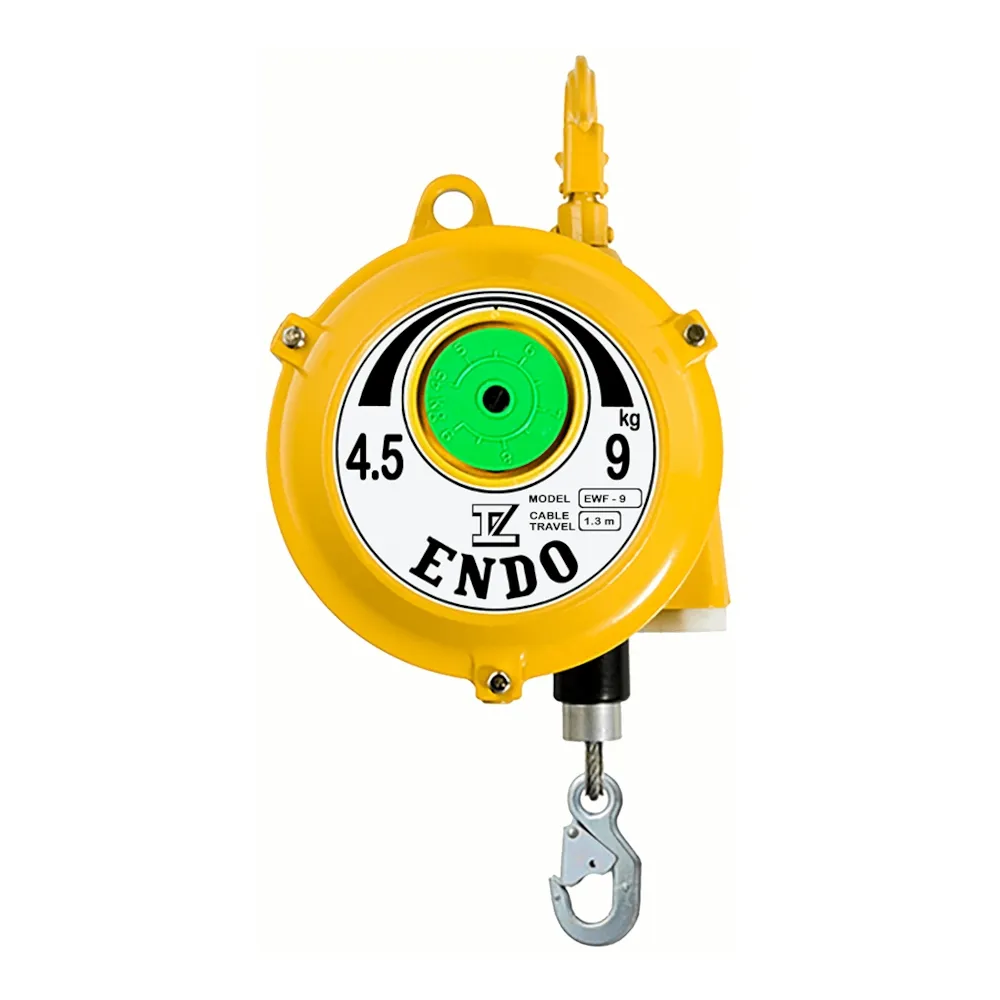
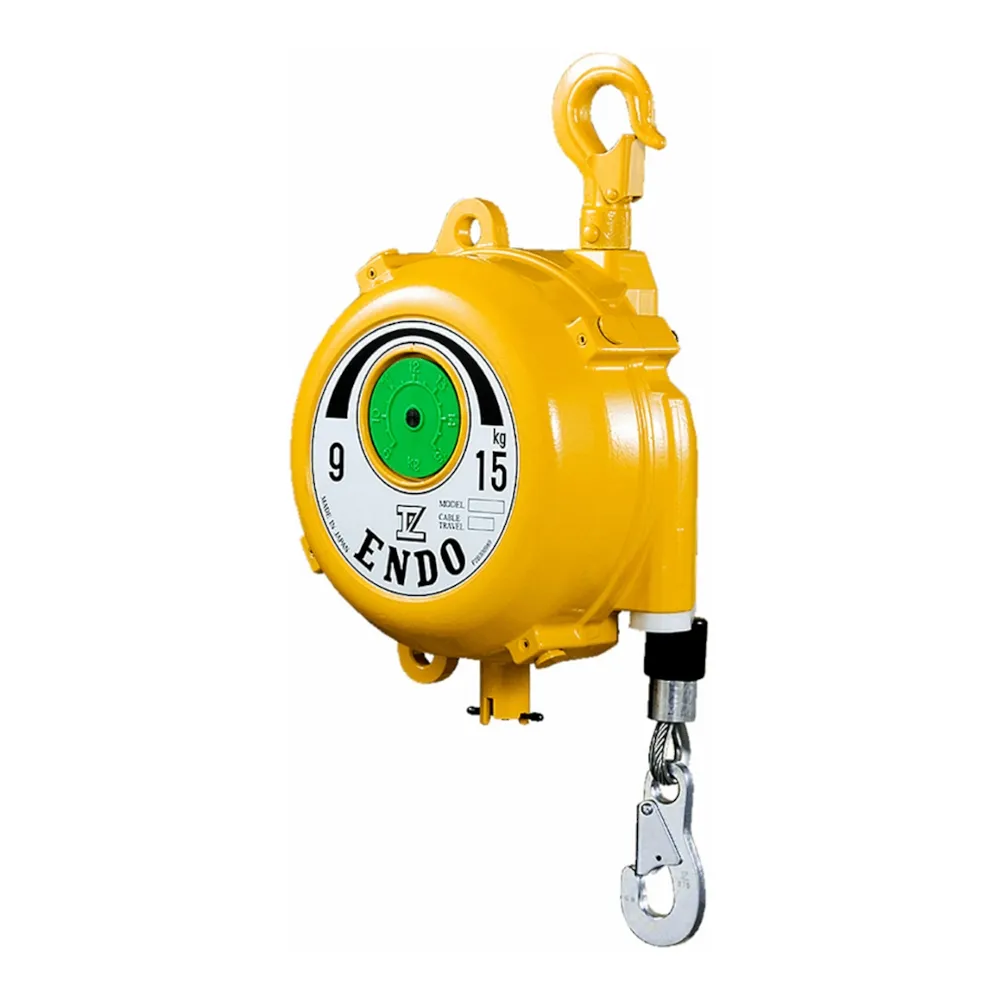
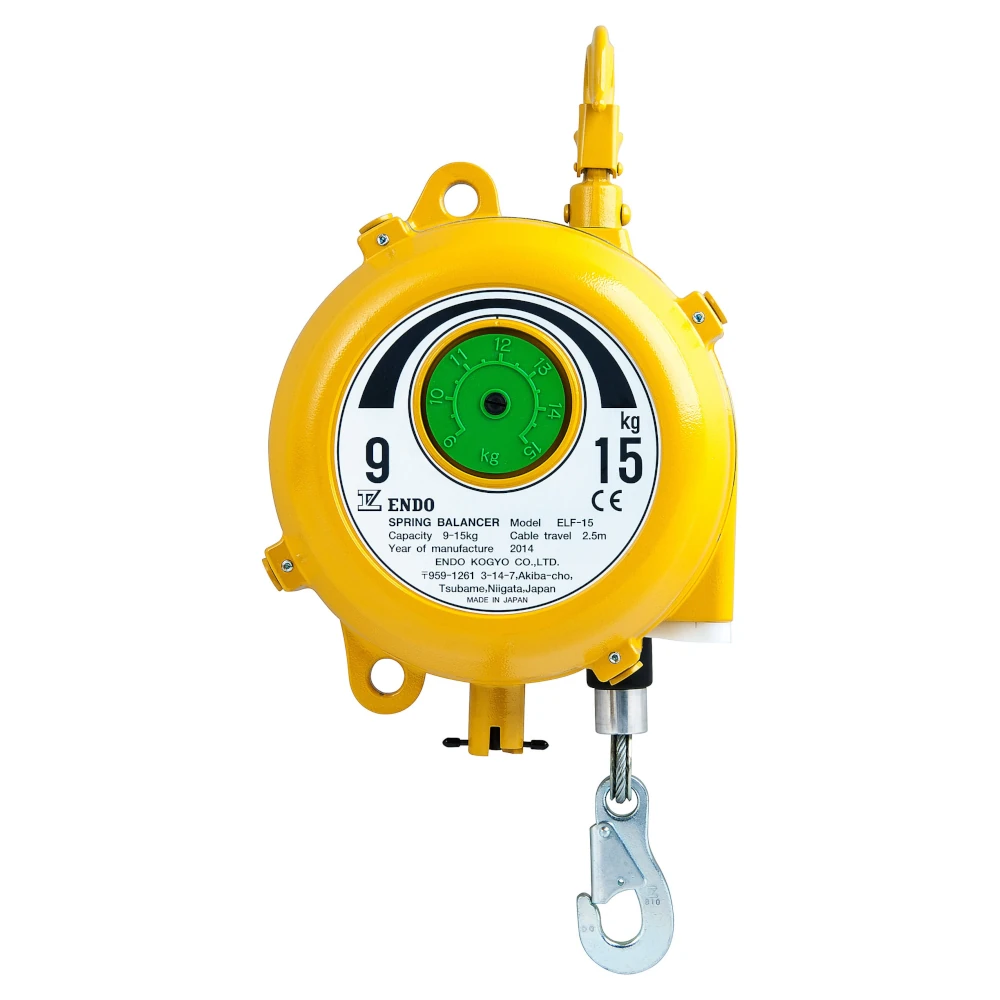
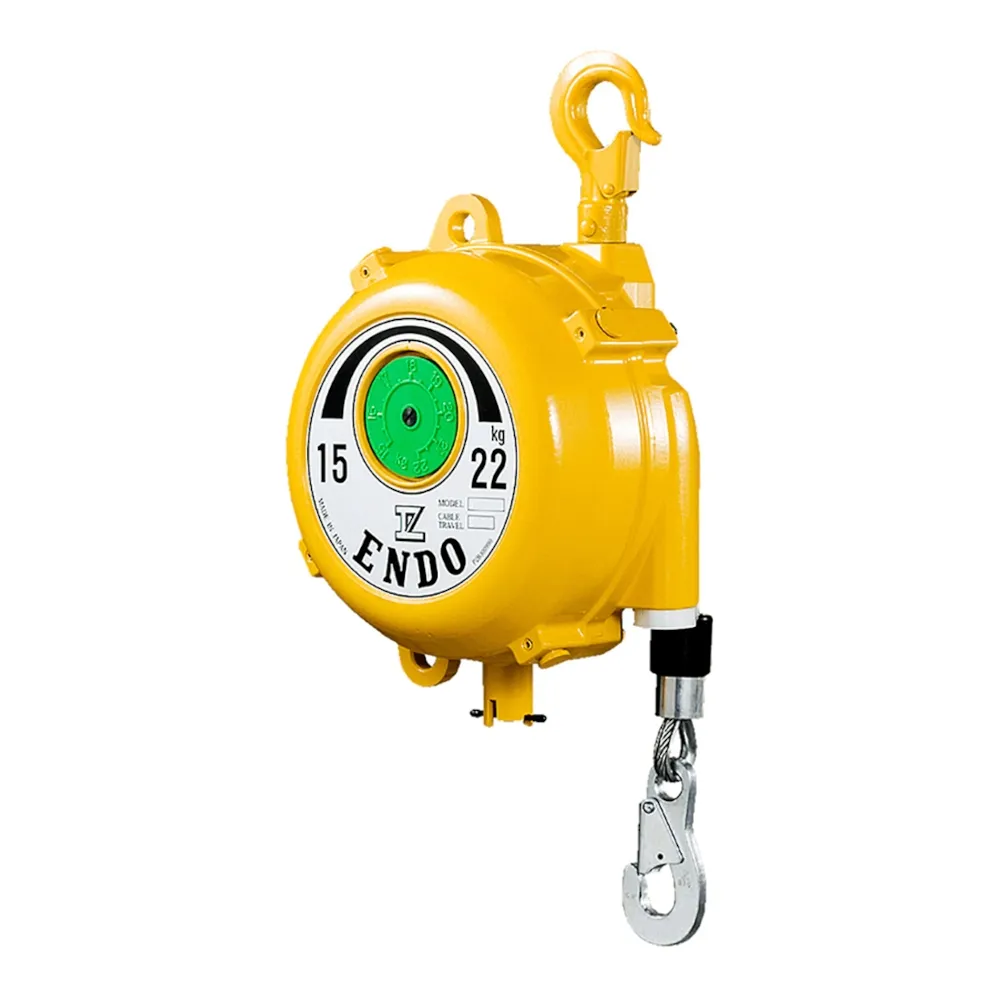
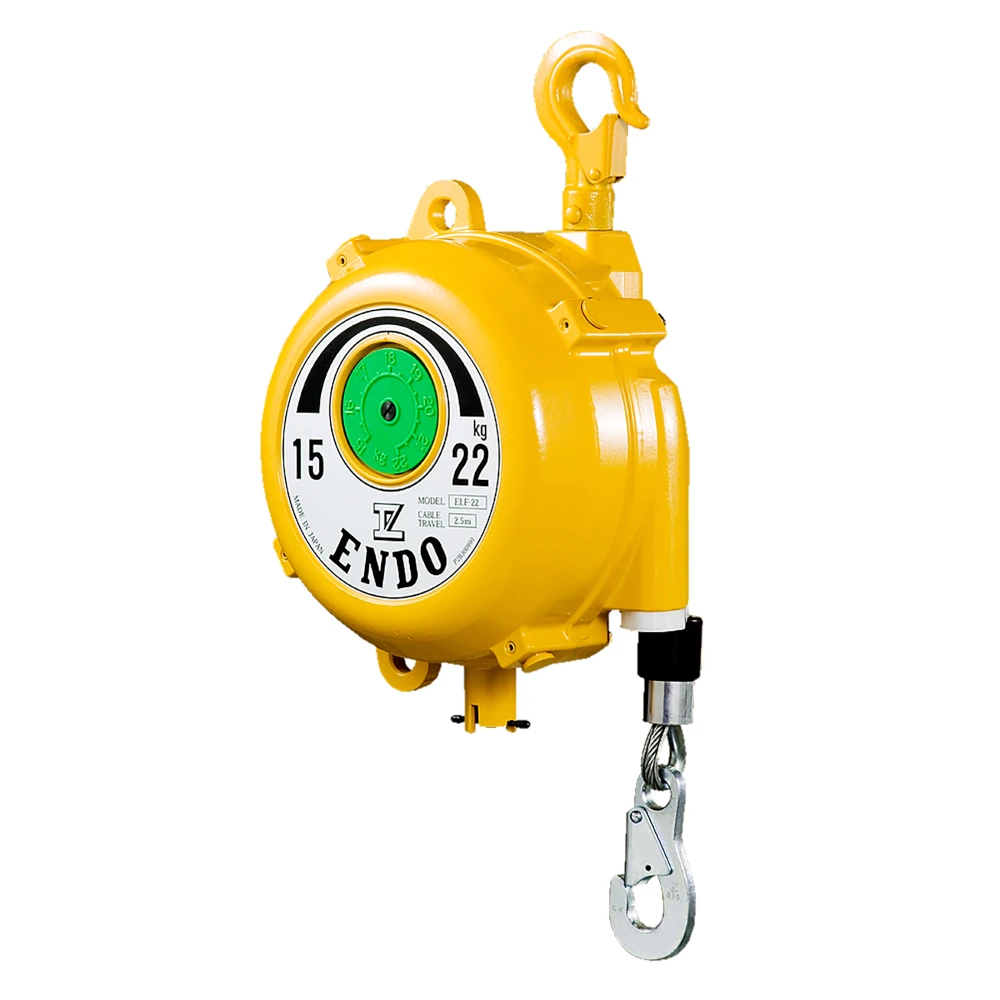
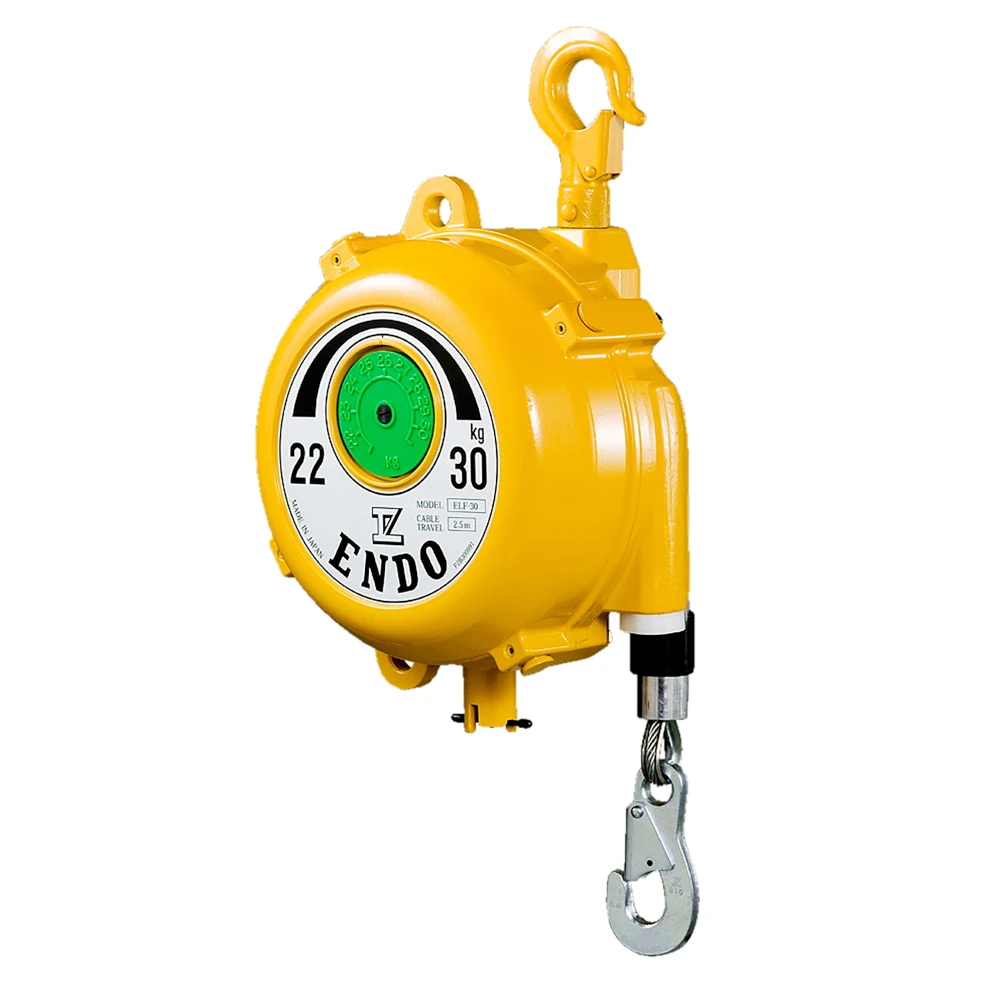
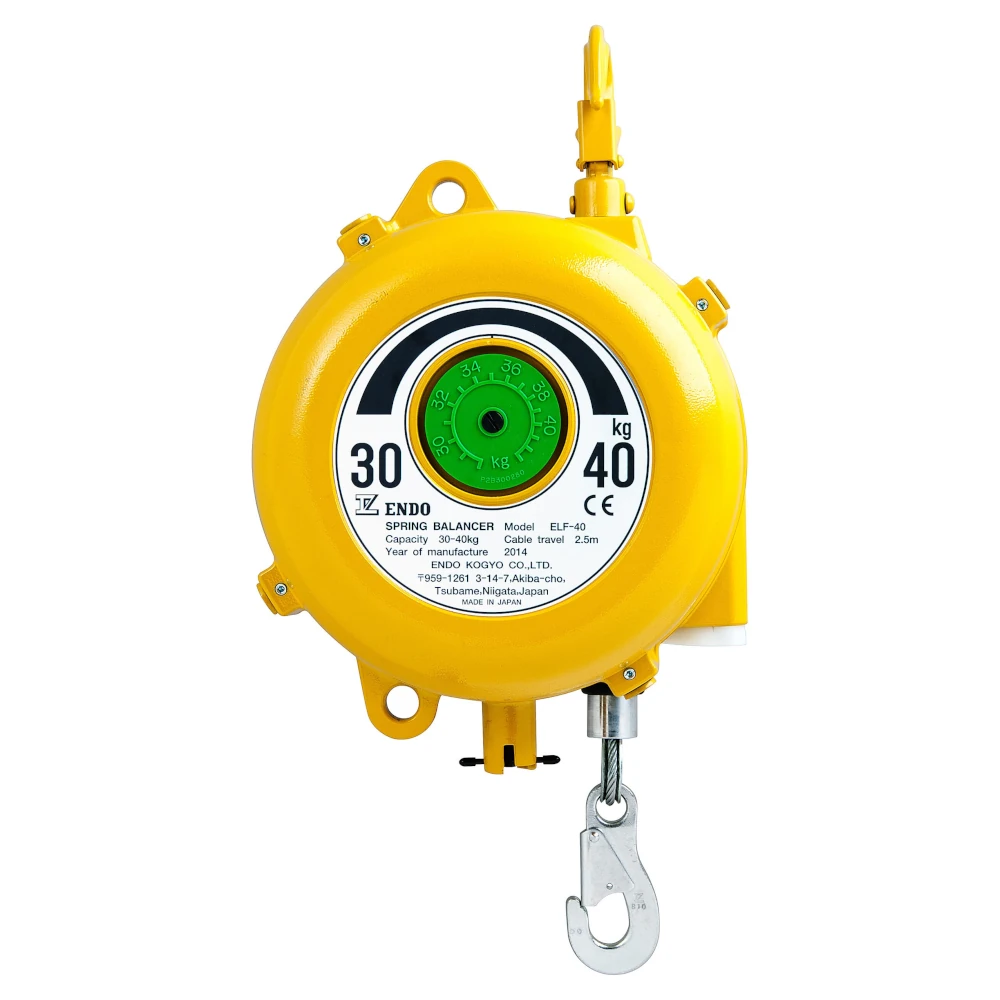
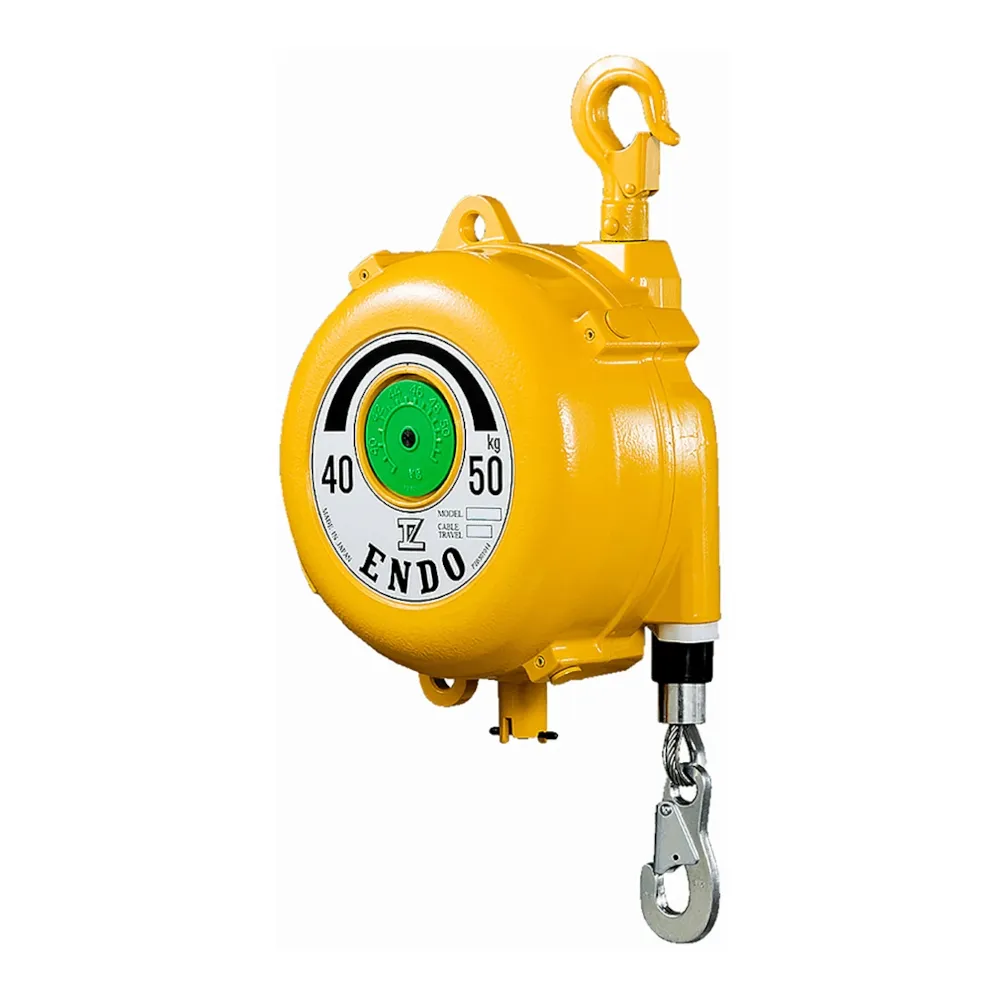
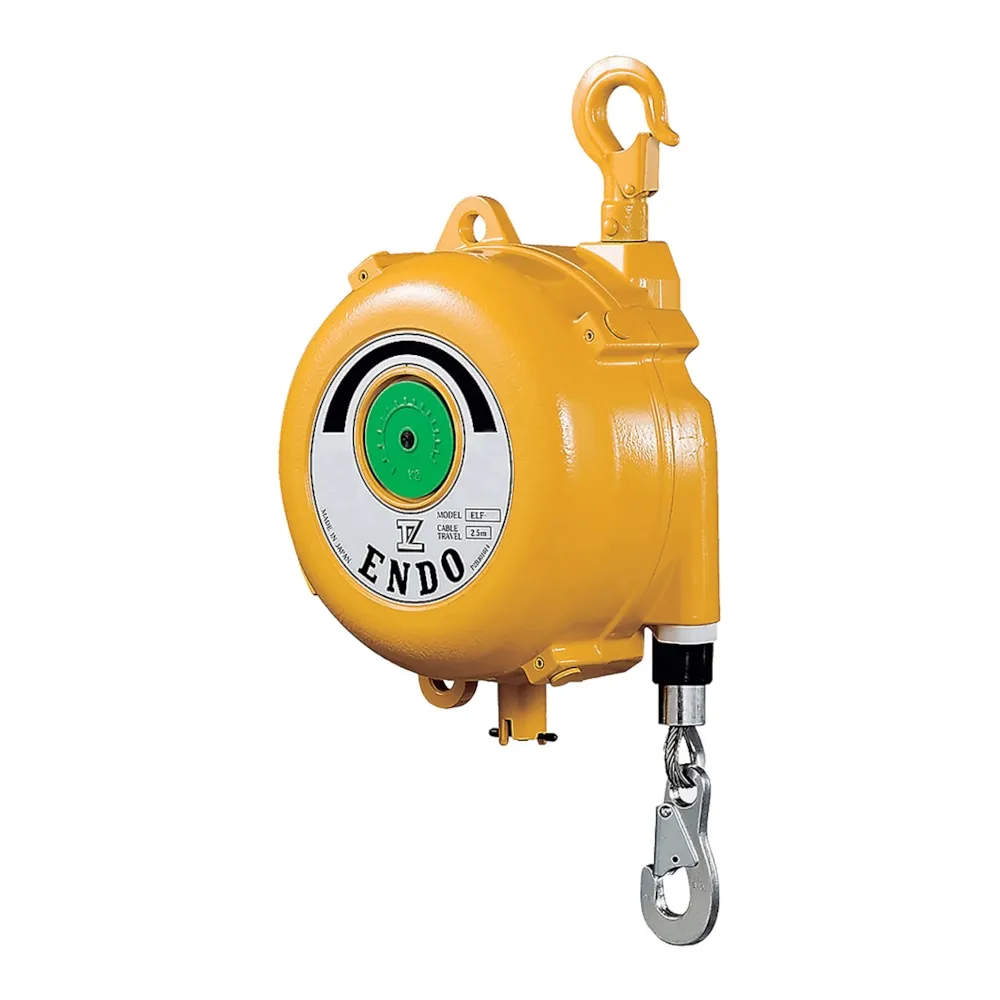
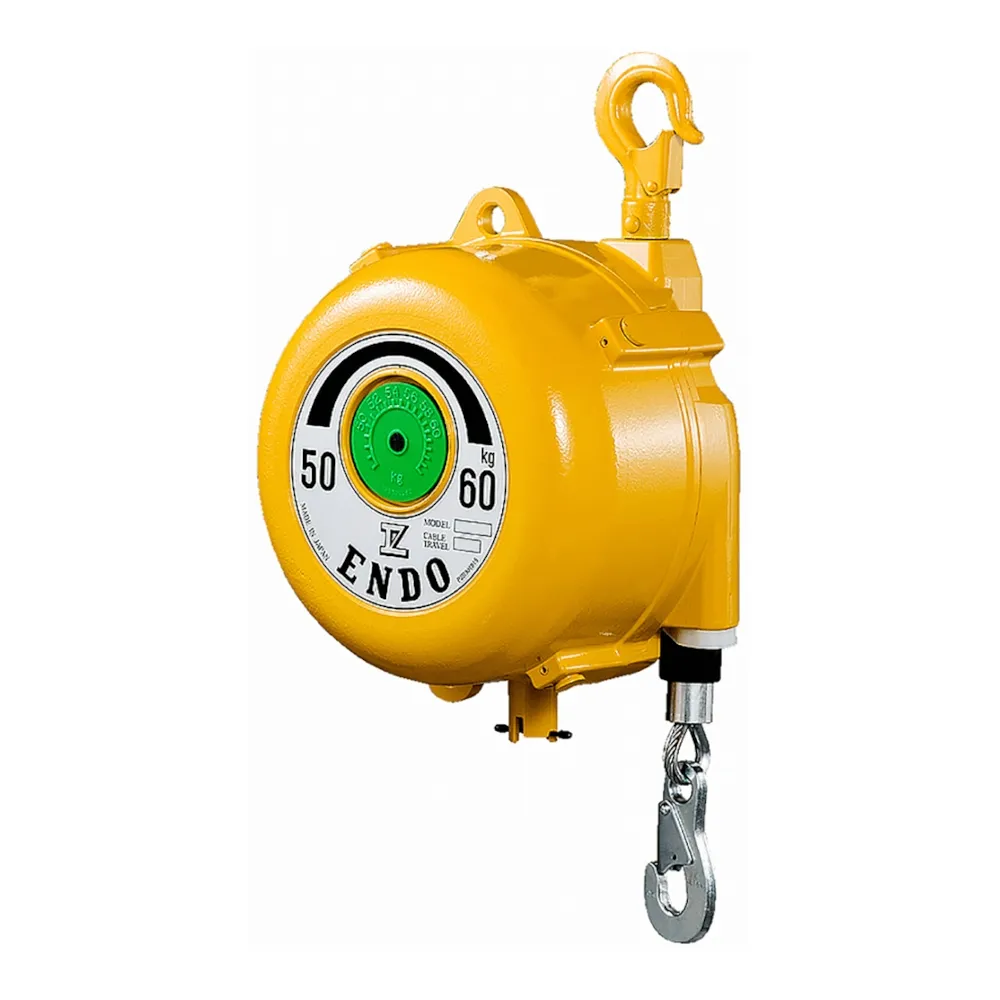
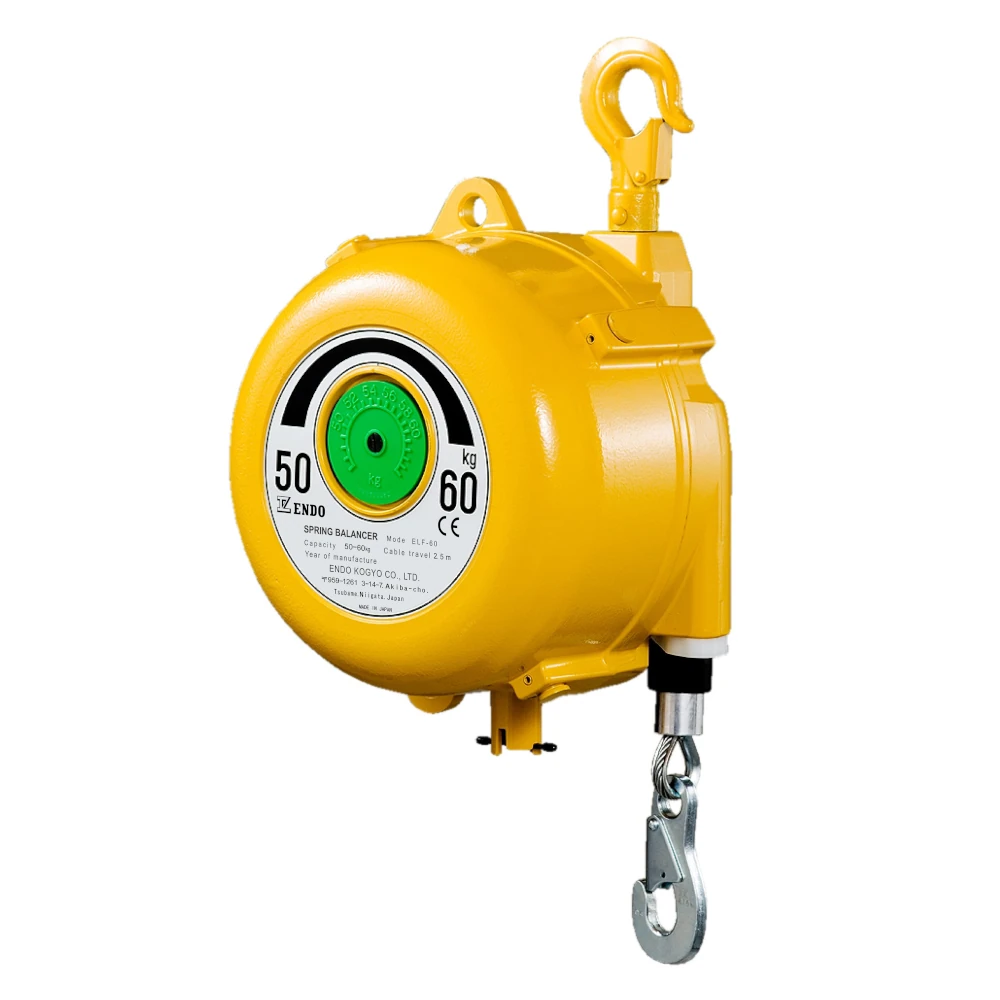
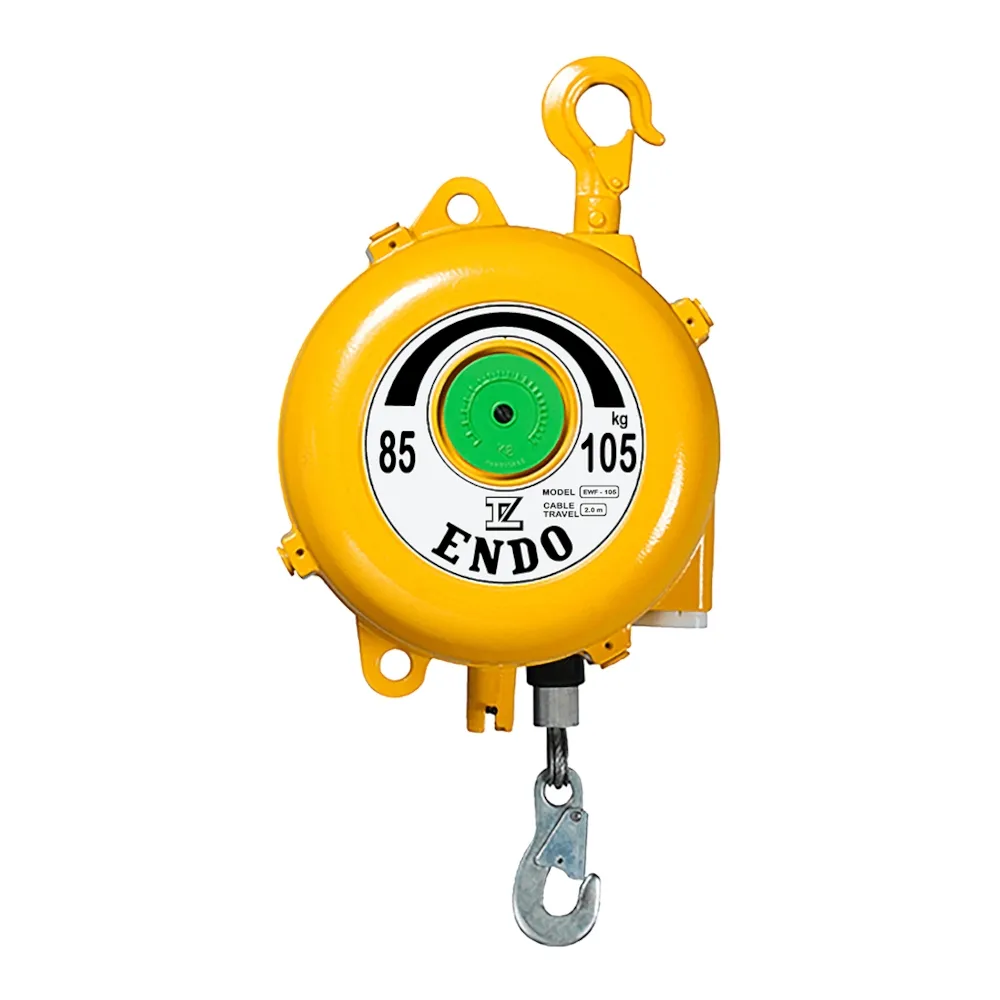
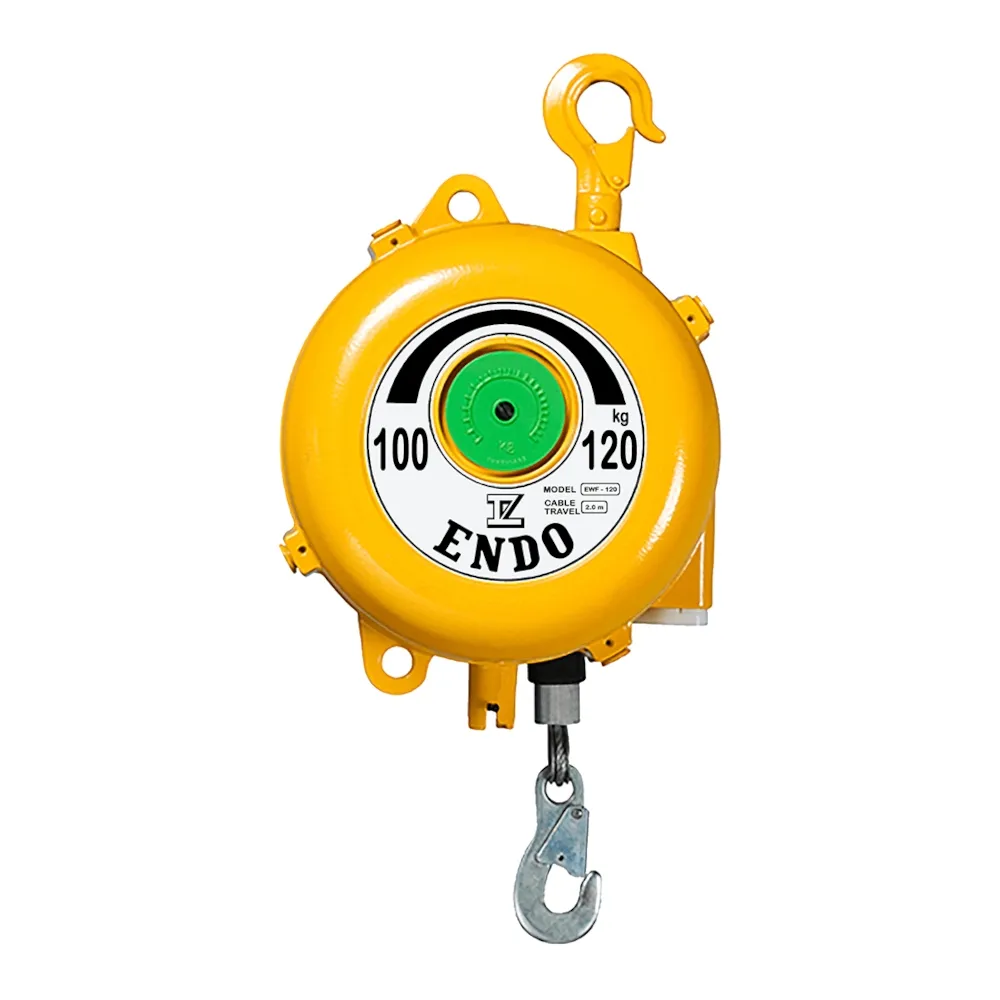
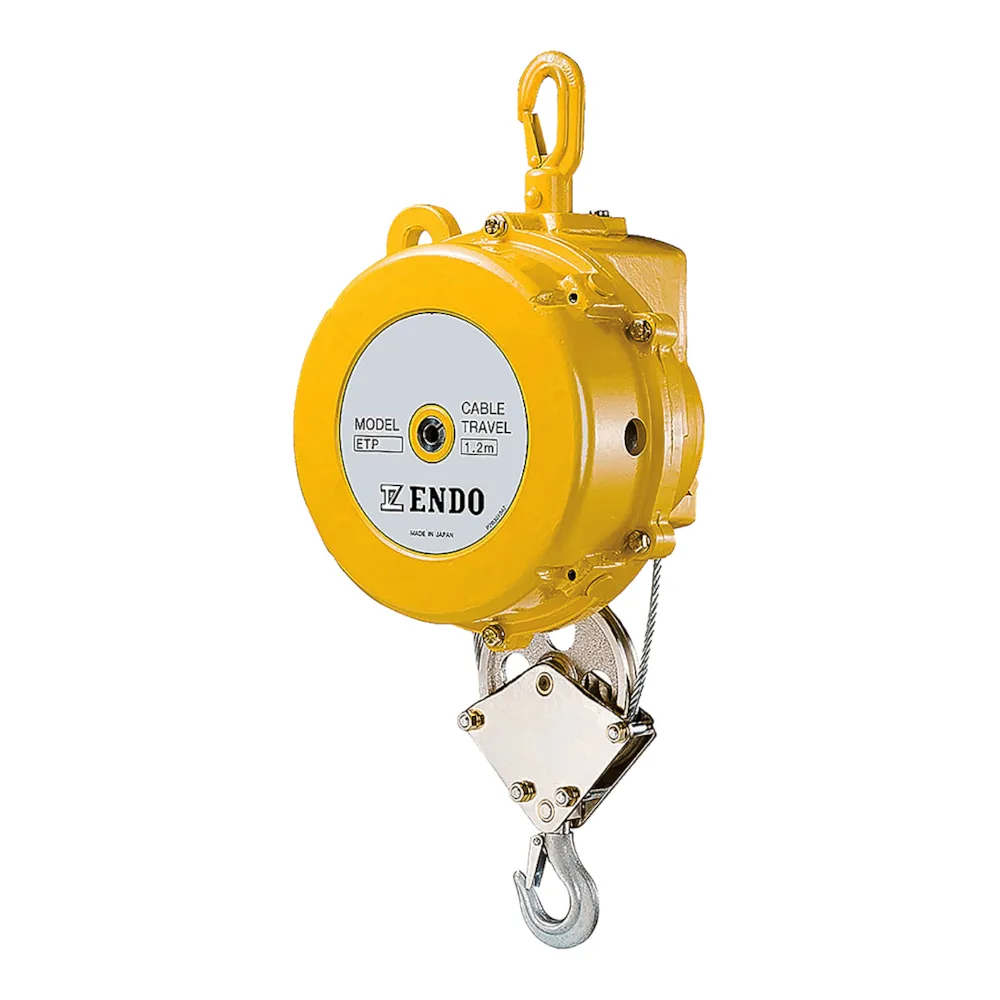
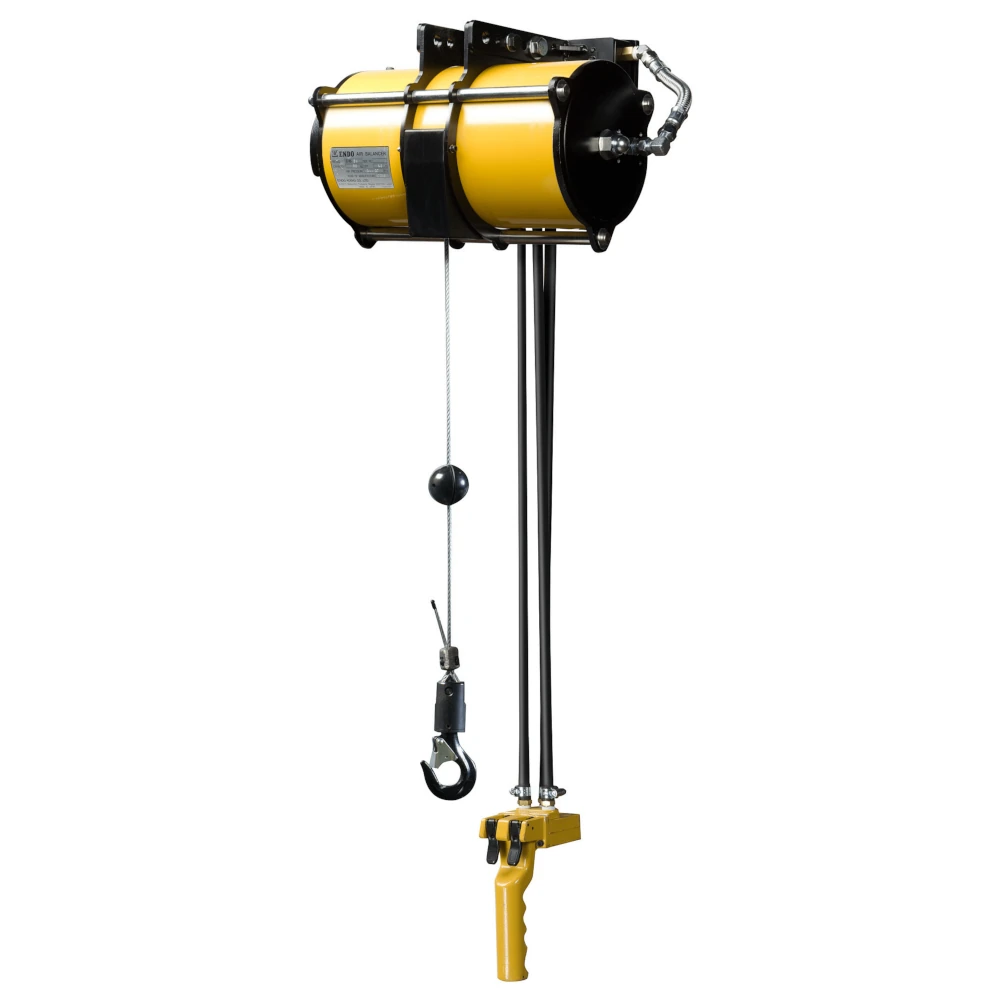
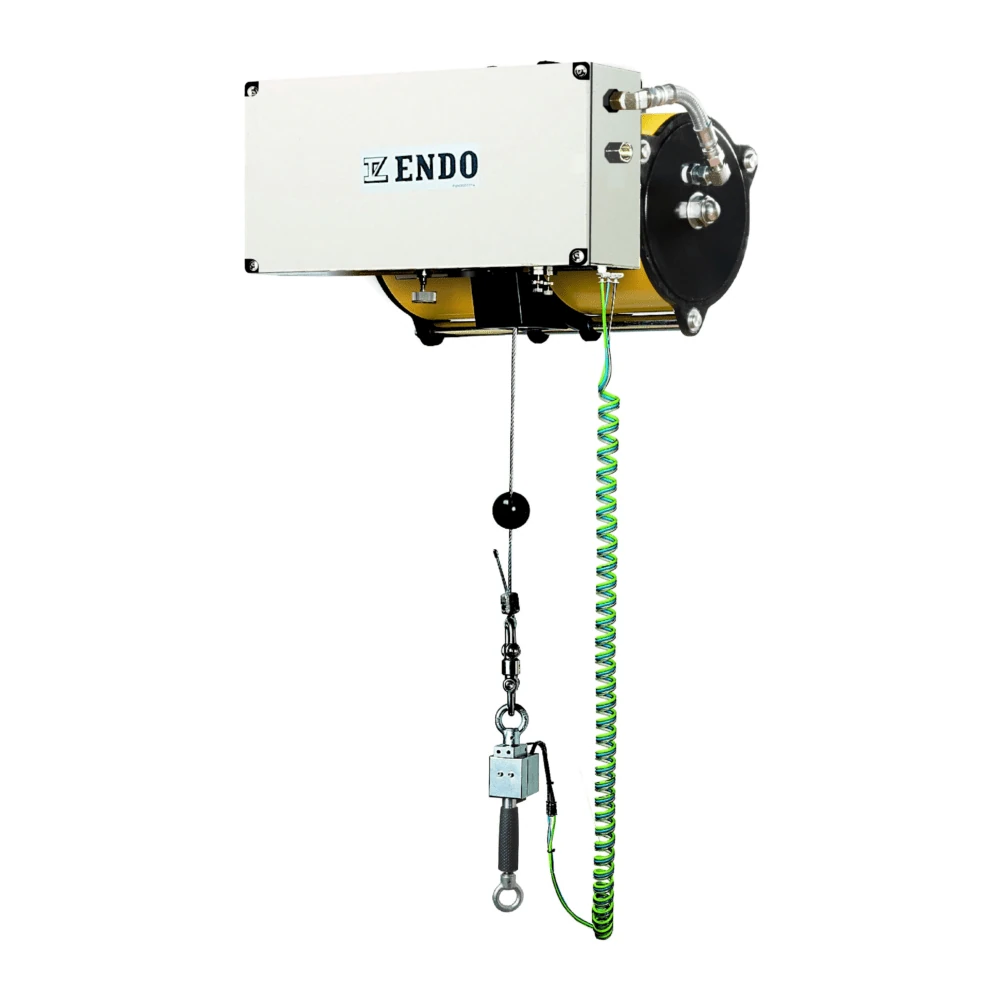
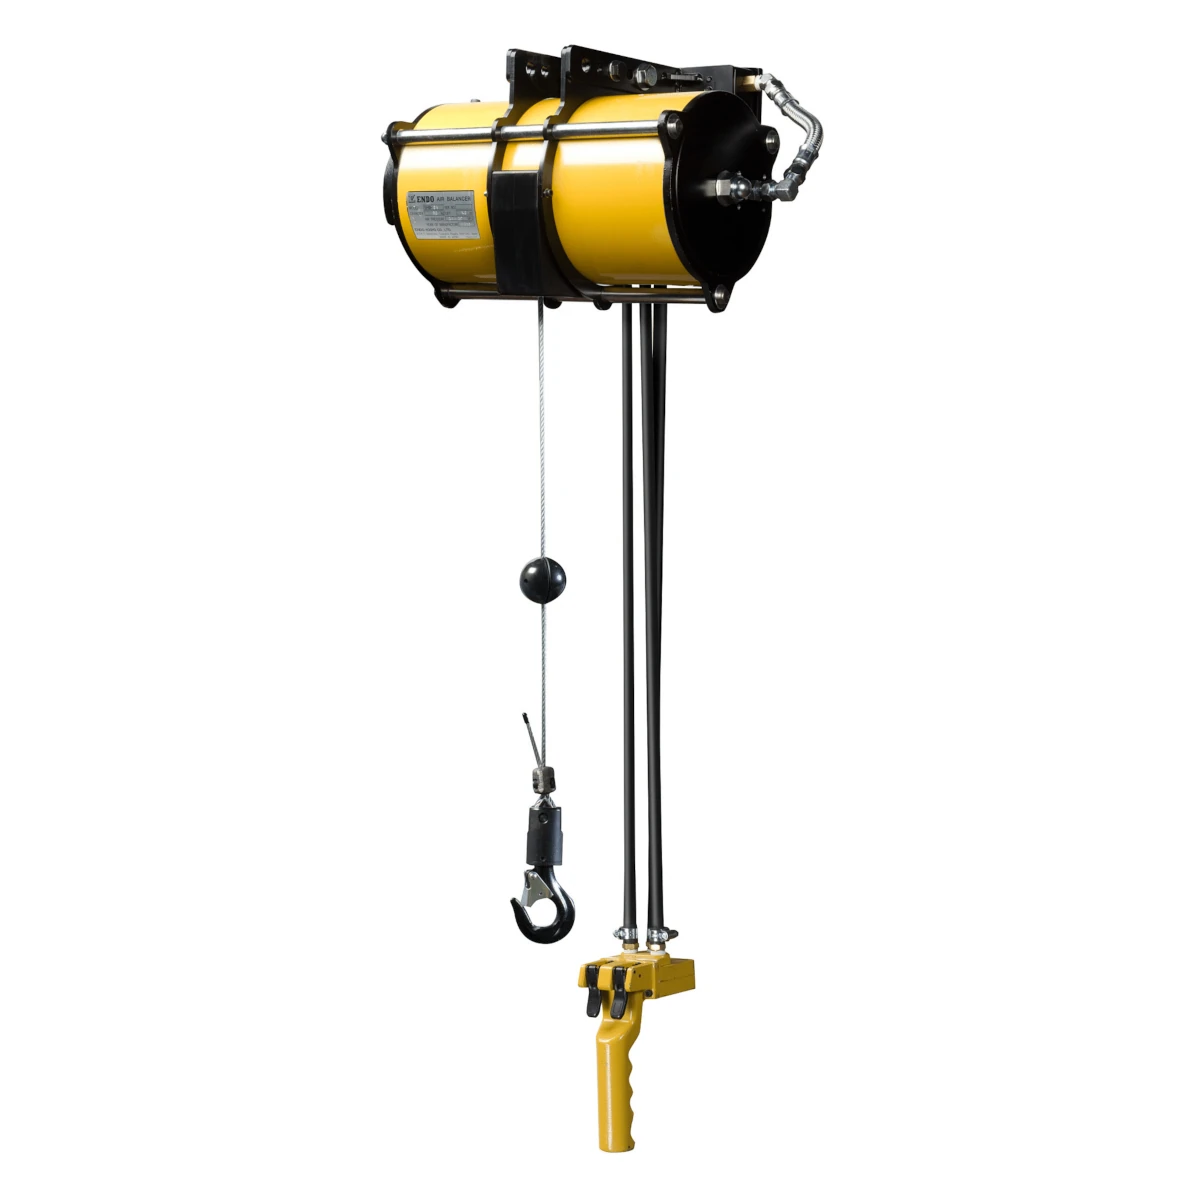
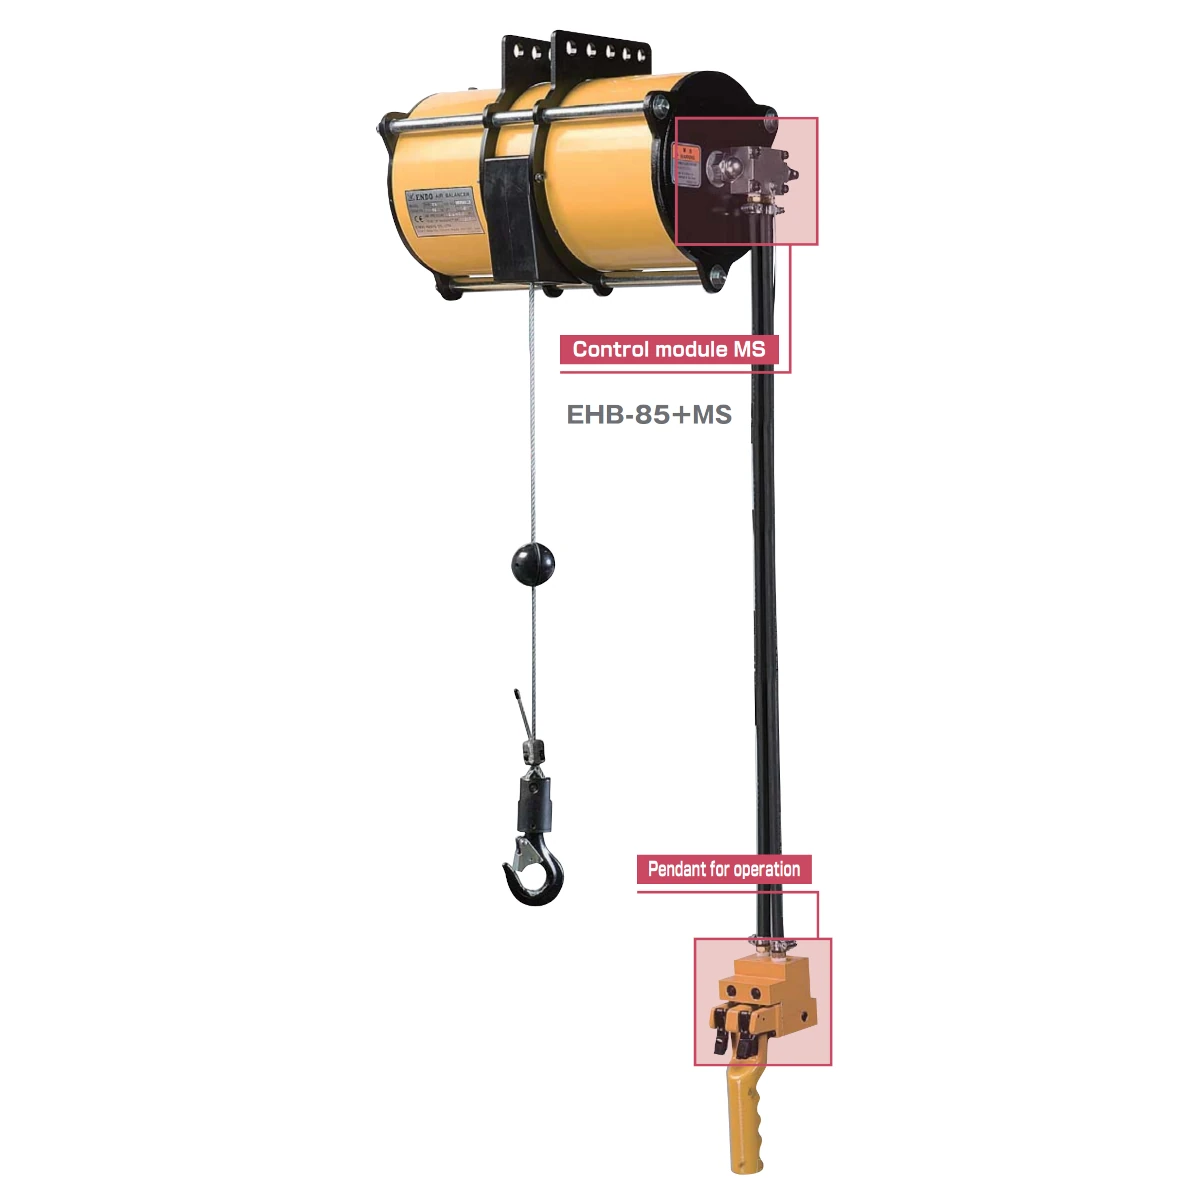
De in Japan geproduceerde ENDO Position Balancer PB-serie (PB3, PB4, PB5, PB7) bestaat uit gemotoriseerde veerbalancers die gereedschappen automatisch naar een geprogrammeerde werkhoogte terugbrengen voor overzichtelijke, ergonomische montagestations — prijs op aanvraag.
Belangrijkste kenmerken
- Gemotoriseerde veerbalancers uit de series PB3 / PB4 / PB5 / PB7
- Stopt het gereedschap automatisch op een geprogrammeerde werkhoogte
- Heft het gereedschap na gebruik automatisch omhoog en uit de weg
- Vermindert herhaaldelijk bukken en tillen voor optimale ergonomie
- Geproduceerd in Japan — prijs en configuratie op aanvraag
Technisch overzicht
- Model / SKU: ENDO-PB
- Productfamilie: ENDO elektrische balancers
Bestel online of stuur een offerteaanvraag voor leveringsvoorwaarden en klantspecifieke configuraties.
Waarvoor dient het?
- Elektrische balancer met servobesturing — programmeerbare zweefmodus en positionering zonder perslucht.
- Precisieassemblage, cleanrooms en elektronica.
Dit model
Balancer: het gewicht van het gereedschap/onderdeel moet binnen het min.–max.-bereik liggen.
Controleer dit voordat u kiest
- Lastbereik
- Voeding
- Besturingsfuncties
Niet geschikt voor
- Natte/explosiegevaarlijke omgevingen
Voordat u bestelt Projectproduct — de definitieve configuratie wordt vóór bestelling door ons technische team bevestigd.
Om de juiste configuratie te bevestigen, vragen wij u om het volgende:
- Massabereik, slag, snelheid, nauwkeurigheid, kracht-/bedienerdetectie, grijper, cycli, voeding, integratie? Analyseer het volledige handlingproces; bied nooit uitsluitend op basis van draagvermogen aan.
Veelvoorkomende fouten die u dient te vermijden
- Analyseer het volledige handlingproces; bied niet uitsluitend op basis van het draagvermogen aan.
Zorg dat u het volgende bij de hand hebt: Proces · Massa's/zwaartepunt · Slag · Snelheid · Cyclustijd · Voeding · Gewenste integratie
Er zijn geen zichtbare kenmerken beschikbaar voor dit product.
Gerelateerde producten
ENDO Position Balancer (PB-serie) gemotoriseerde gereedschapsbalancer
Op aanvraag